リジッドタップの使い方
2026-11-05。この機械(7I76EU、主軸は A6-RS で 2:1、Z は閉ループのステッピング)で、リジッドタップを使う方法を調べて決めた。公式の文書とフォーラムを読んだ。Gemini の検索も手がかりに使った。Gemini の答えは、原典で確かめたものだけを使った。[原典] は公式の文書か製品の資料。[フォーラム] は利用者の報告。[計算] は仮定を置いた試算。
結論
- G33.1 を使う。G84 は使わない。LinuxCNC の G84 は主軸と同期しない。フローティングのホルダを使い、穴底で止まる前提のサイクル。[原典]
- 主軸の 1 回転 1 発のセンサは、やはり必要。同じ穴で G33.1 を繰り返すとき(ペック)は、索引で位置がそろう。サーボの Z 相は主軸 1 回転に 2 回出るので、索引に使えない。
- 穴底で、指令より約 0.4〜0.8 mm 深く入る。タップの太さによらず、ほぼ一定。止まり穴は、この分と食付きの分だけ下穴を深くする。[計算]
- ホルダは、シンクロ用(微少フロート付き)を 1 本買う。普通の ER コレットで丸いシャンクをつかむのはやめる。
- M3〜M8 は常用する。M10 は短い時間なら使える。M12 以上はスレッドミルを使う。これは今までの方針どおり。主軸のトルクは、サーボのトルク制限で 約 12 N·m に抑えている。S45C の M10 は制限を超えることがあるので、スレッドミルを第一にする。
- 最初は切削速度 5 m/min(M10 で 160 rpm)で、通り穴から始める。
- スレッドミルは同期が要らない。ピッチは X・Y・Z のヘリカルの補間で決まり、主軸は回るだけ。リジッドタップを立ち上げる前から使え、ねじの径も後から合わせられる(7 節)。
1. LinuxCNC のリジッドタップ(G33.1)
書き方は G33.1 Z- K- I- $-。[原典]
| 語 | 意味 |
|---|---|
| Z | 指令の深さ。XY は前の行で穴の位置へ動かしておく。G33.1 には Z だけを書く。XY を書くと、斜めの同期の動きになる。 |
| K | 1 回転あたりの送り。メートルねじはピッチ(M10 なら K1.5)。F は書かない。 |
| I | 戻りの主軸の速さの倍率(省略できる)。 |
| $ | 主軸の番号(省略できる)。 |
動きの順番(公式の文書から)。[原典]
- 主軸の索引を待ち、主軸の回転に合わせて指令の深さまで下がる。
- 指令の深さで主軸の反転を指令する(I があれば速さを上げる)。
- 主軸が実際に止まって反転するまで、同期したまま指令の深さより先へ進む。
- 主軸に合わせて開始の高さまで戻り、もう一度反転を指令する。
- 主軸が止まって反転するまで、少し上へ行き過ぎる。
- 同期を外して開始の高さへ戻る。
- 主軸が回っていないと G33.1 は誤りになる。主軸の速さで Z の速さの上限を超えるときも誤りになる。[原典]
spindle.0.at-speedが真になるまで、同期の動きは始まらない。spindle.0.revsは主軸のエンコーダの位置へ、spindle.0.index-enableはエンコーダの index-enable へつなぐ。[原典]- 公式の文書には、G84 と G74 について「同期しない。フローティングのホルダで穴底で止まるため」と警告がある。[原典]
- INI の [SPINDLE_0] には主軸の加速度の項目がない(最高と最低の速さ、増分だけ)。反転の速さは、主軸の stepgen の maxaccel で決まる。[原典]
2. 信号のつなぎ方
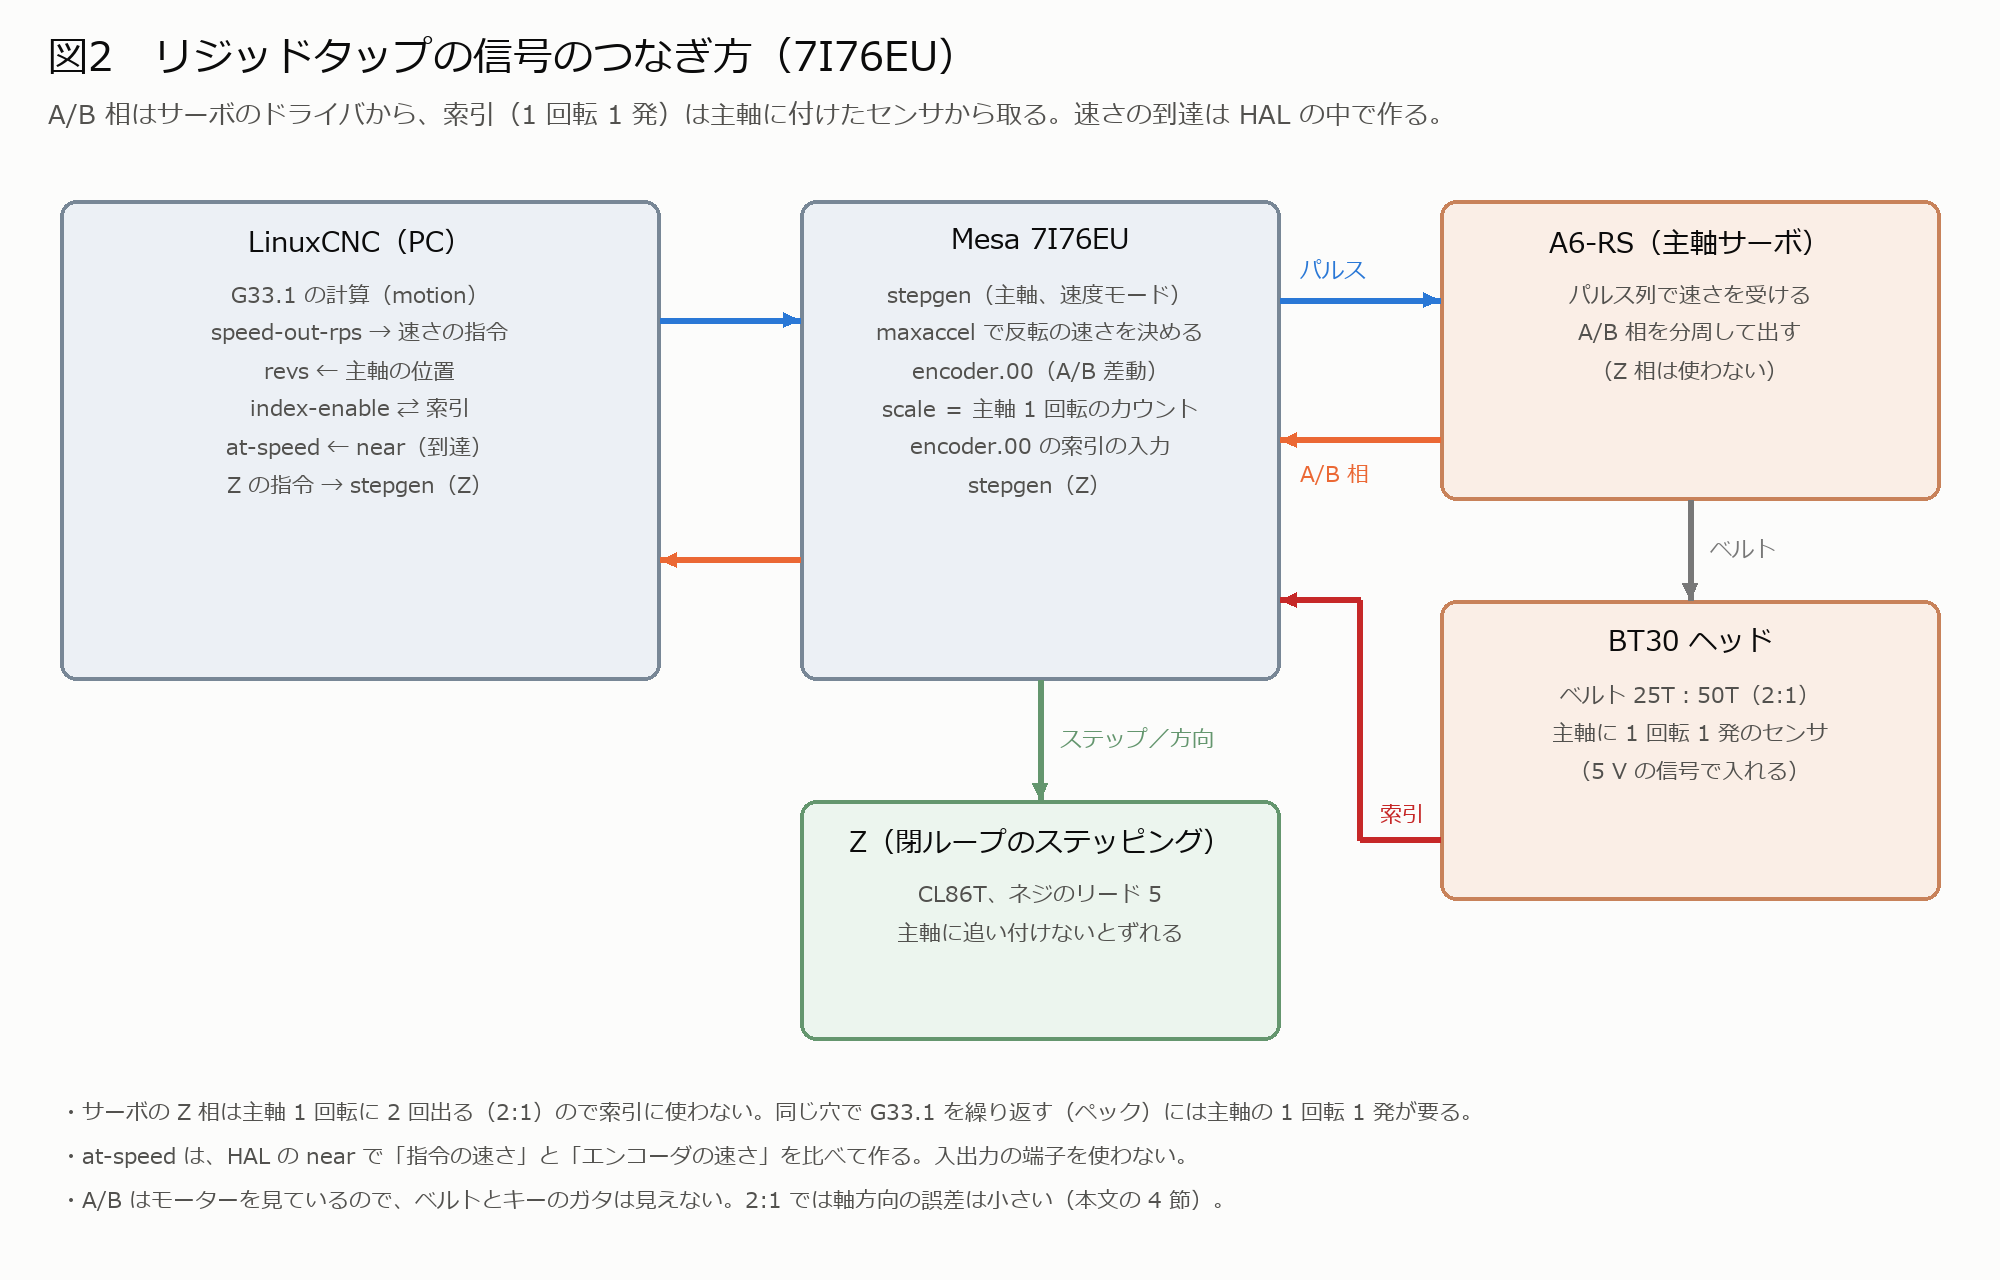
HAL の例。番号は X が 2 本、Y、Z で stepgen の 00〜03 を使い、主軸を 04 とした場合。数値は立ち上げで決める。
# 主軸:速度モードの stepgen
setp hm2_7i76e.0.stepgen.04.control-type 1
setp hm2_7i76e.0.stepgen.04.position-scale [SPINDLE_0]STEP_SCALE   # パルス/主軸 1 回転
setp hm2_7i76e.0.stepgen.04.maxaccel 50                            # 主軸 rev/s²。反転の速さ
net spindle-vel-cmd  spindle.0.speed-out-rps => hm2_7i76e.0.stepgen.04.velocity-cmd
net spindle-on       spindle.0.on            => hm2_7i76e.0.stepgen.04.enable

# 主軸の位置:A/B はサーボから、索引は主軸のセンサから
setp hm2_7i76e.0.encoder.00.scale [SPINDLE_0]ENCODER_SCALE         # カウント/主軸 1 回転
net spindle-revs     hm2_7i76e.0.encoder.00.position    => spindle.0.revs
net spindle-vel-fb   hm2_7i76e.0.encoder.00.velocity    => spindle.0.speed-in
net spindle-index    hm2_7i76e.0.encoder.00.index-enable <=> spindle.0.index-enable

# 速さの到達:指令とエンコーダの速さを比べる(端子を使わない)
loadrt near
addf near.0 servo-thread
net spindle-vel-cmd  => near.0.in1
net spindle-vel-fb   => near.0.in2
setp near.0.scale 1.05
setp near.0.difference 0.2
net spindle-at-speed near.0.out => spindle.0.at-speed
- エンコーダの scale:サーボの分周の出力を 1 回転 N 線にすると、4 逓倍で 4N カウントになる。主軸 1 回転では 8N カウントになる(2:1)。手で主軸を 1 回転させて、
spindle.0.revsが 1.0 増えることを確かめる。M3 で増える向きにならなければ、符号を逆にする。 - 索引のセンサ:主軸の 50T のプーリーに、ねじの頭などの目印を 1 つ付ける。これを近接センサで見る。7I76EU のエンコーダの入力は 5 V 系のため、24 V の信号は直接入れられない(同相の範囲 −7〜+12 V)。センサが NPN のオープンコレクタなら、センサを 12〜24 V で動かす。出力を 5 V へ引き上げて入れる(推定。センサとジャンパの設定は配線のときに確かめる)。
- サーボのエンコーダの出力は雑音が多いという報告がある。[フォーラム] 差動のまま、より線で入れる。エンコーダのフィルタは残す。
- 入出力の端子は 1 本も増えない(センサは 7I76EU のエンコーダの索引の入力を使う)。
3. 穴底での行き過ぎ
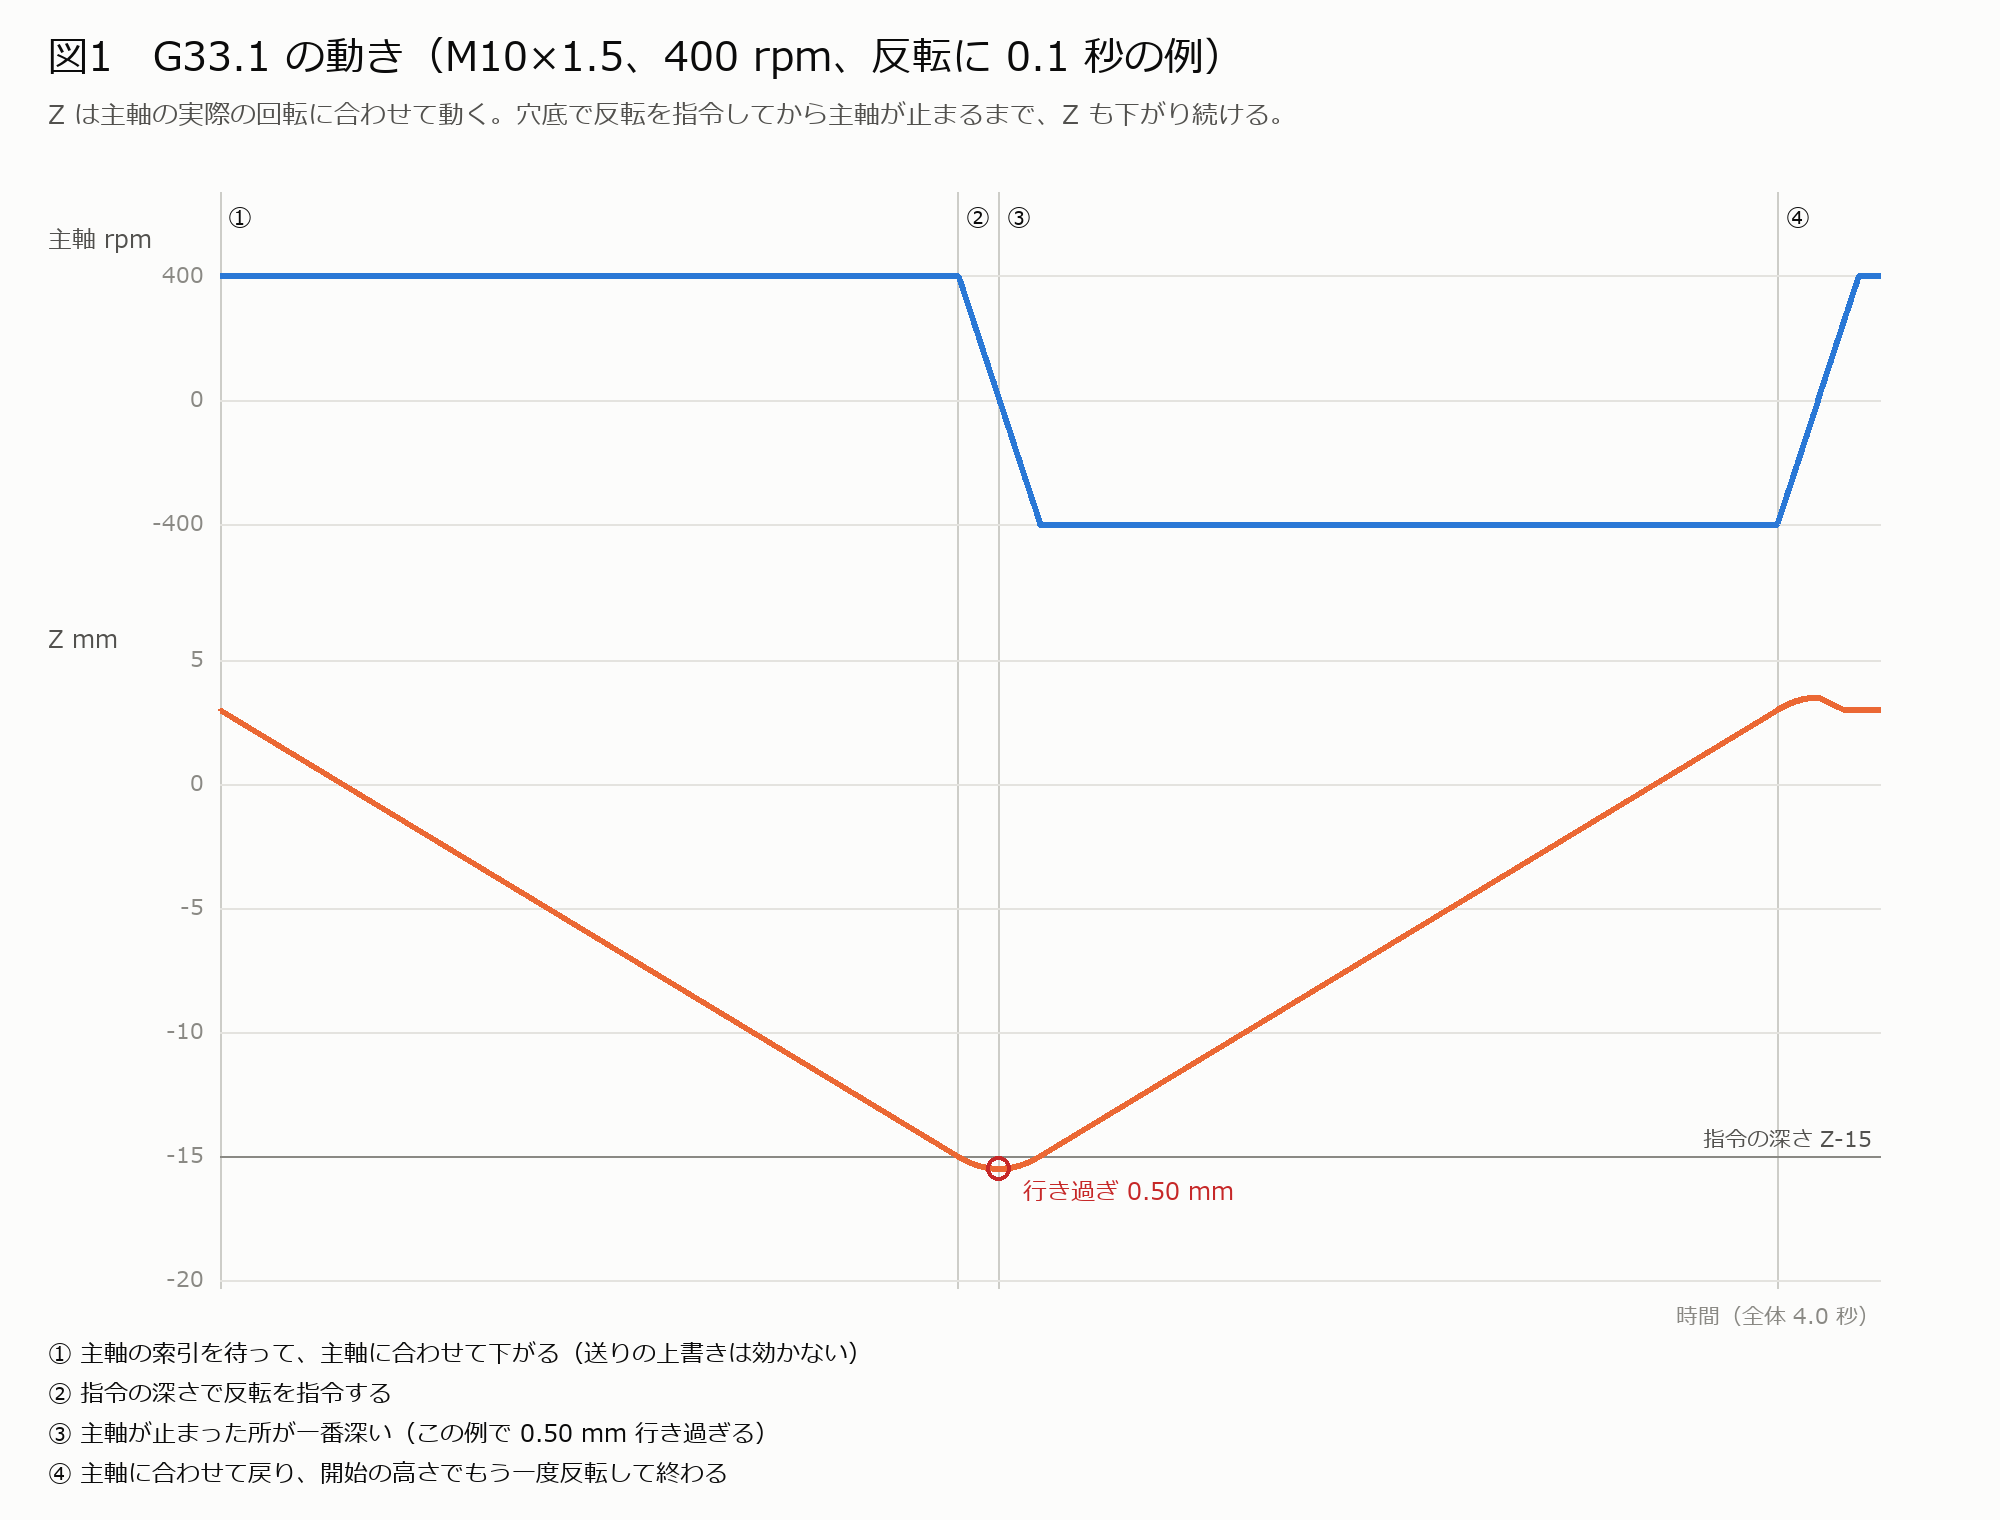
反転を指令してから主軸が止まるまでの回転分だけ、Z も下がる。[原典の動きからの計算]
行き過ぎ = ピッチ × 回転数 / 60 × 止まるまでの時間 / 2
切削速度を同じにすると、太いタップほど回転が下がり、ピッチが上がるので、行き過ぎはタップの太さによらず、ほぼ同じになる。
| ねじ | 下穴 | 5 m/min | 10 m/min | Z の速さ(10 m/min) | 行き過ぎ(止まるまで 0.1 秒) | 同(0.2 秒) | Z の加速度(0.1 秒) |
|---|---|---|---|---|---|---|---|
| M3×0.5 | φ2.5 | 530 rpm | 1060 rpm | 530 mm/min | 0.44 | 0.88 | 88 mm/s² |
| M4×0.7 | φ3.3 | 400 | 800 | 560 | 0.46 | 0.93 | 93 |
| M5×0.8 | φ4.2 | 320 | 640 | 510 | 0.42 | 0.85 | 85 |
| M6×1 | φ5.0 | 265 | 530 | 530 | 0.44 | 0.88 | 88 |
| M8×1.25 | φ6.8 | 200 | 400 | 500 | 0.41 | 0.83 | 83 |
| M10×1.5 | φ8.5 | 160 | 320 | 480 | 0.40 | 0.80 | 80 |
| M12×1.75 | φ10.2 | 133 | 265 | 460 | 0.39 | 0.77 | 77 |
- 単位は mm。止まるまでの時間は、stepgen の maxaccel で決まる。maxaccel 50 rev/s² なら、320 rpm から 0.11 秒で止まる。[計算]
- 反転に要るモーターのトルクは小さい。回転部の慣性をモーター軸で 1×10⁻³ kg·m²(仮定。ロータ、プーリー、主軸、ホルダの合計で、実際の値は未確認)とすると、トルクは 0.6 N·m 程度になる。これは最大 11 N·m に比べて小さい。[計算] 反転を速くするときの制約は、回生の電圧と Z の追従にある。
- Z に要る加速度は 100 mm/s² 未満になる。送りの加速度の設定より十分小さい見込み。I2 で戻ると、開始の高さでの反転では加速度が 2 倍になる。
- 止まり穴の下穴の深さ = 有効ねじの深さ + 食付き(スパイラルタップで 約 2.5 山)+ 行き過ぎ(0.4〜0.8)+ 余裕 1 mm。行き過ぎは、立ち上げのときに halscope で測った値に置き換える。
- 通り穴は、行き過ぎを気にしなくてよい。この機械の仕事は板の穴あけが多いので、通り穴から使い始める。
4. 同期のずれの出どころ
| 出どころ | 大きさの見込み | 判断 |
|---|---|---|
| 主軸の止まり方(行き過ぎ) | 0.4〜0.8 mm | Z が主軸に付いて動くので、ねじのずれにはならない。深さが増えるだけ。 |
| ベルトの伸びとキーのガタ | キーのガタ 0.05 mm(φ19 の軸の外周で、仮定)は 約 0.3°。M10 の軸方向で 約 0.001 mm。 | A/B はモーターを見ている。しかし、2:1 の減速なので軸方向の誤差は小さい。[計算] フォーラムでは「ベルトのガタでタップが折れる」という意見もあった。しかし、この機械の比では当てはまらないと判断した。キーは止めねじで押さえる(主軸プーリーの強度計算)。 |
| Z の遅れ(閉ループのステッピング) | 未確認 | 一番大きい心配。反転のときに、Z が主軸より遅れるとタップを押したり引いたりする。halscope で joint.N.f-error を見る。ホルダの微少フロートで受ける。 |
| 索引の位置 | 1 回の往復では影響しない | ペックや同じ穴への入れ直しでは、主軸の 1 回転 1 発がずれの元になる。センサの位置がぶれないように付ける。 |
実例:7I92H と AC サーボ(ステップ/方向)の主軸で G33.1 を動かした報告がある。この例では I3 で Z の追従の誤りが出て、I1.5 では出なかった。[フォーラム] 7I76 と ±10 V のサーボ主軸(1:1.8、A/B はサーボ、索引は主軸)で M3〜M6 を常用している報告もある(AC Servo as Spindle)。制御の構成は 制御と電気の構成。
5. タップとホルダ
ホルダ(決定)
| 方式 | 軸方向の逃げ | この機械での判断 |
|---|---|---|
| ER コレットで丸いシャンクをつかむ | なし。回る方向に滑る | 使わない。反転のときにタップが滑ると、深さと位相がずれる。 |
| 角でつかむ ER のタップ用コレット | なし | 次点。安い(海外品で 1 個 千円台の見込み、未確認)。手持ちの BT30-ER32 のホルダで使える。同期のずれはそのままタップに掛かる。 |
| シンクロ用ホルダ(微少フロート付き) | 約 0.2〜0.5 mm | 採る。Z の遅れを受けて、タップの軸方向の力を下げる。振れも小さい。MISUMI で BT30 品が約 ¥27,000〜35,000(税別、検索の抜粋)で買える。タップ径に合わせたコレットが別に要る。 |
| 伸縮するフローティングのホルダ(GT12 など) | 数 mm | 保険。同期が成立しない間でも、G84 でタップを切れる。ねじの精度が落ち、振れも大きくなる。 |
- 工具メーカーは、マシニングセンタの同期送りでも、微少補正のあるシンクロ用ホルダを勧めている(Gemini の報告。原典は未読)。この機械は Z の遅れが未確認なので、なおさら要る。
- ホルダ 1 本はラックの 1 か所を使う。工具交換のラック の本数に含める。
- ホルダの型番は、手持ちのタップのシャンク径と、ラックの長さで選ぶ。発注の前に、型番と付属のコレットを確かめる。
タップと条件
- 通り穴:ポイントタップ(切りくずを前へ出す)。止まり穴:スパイラルタップ。手持ちを使う。
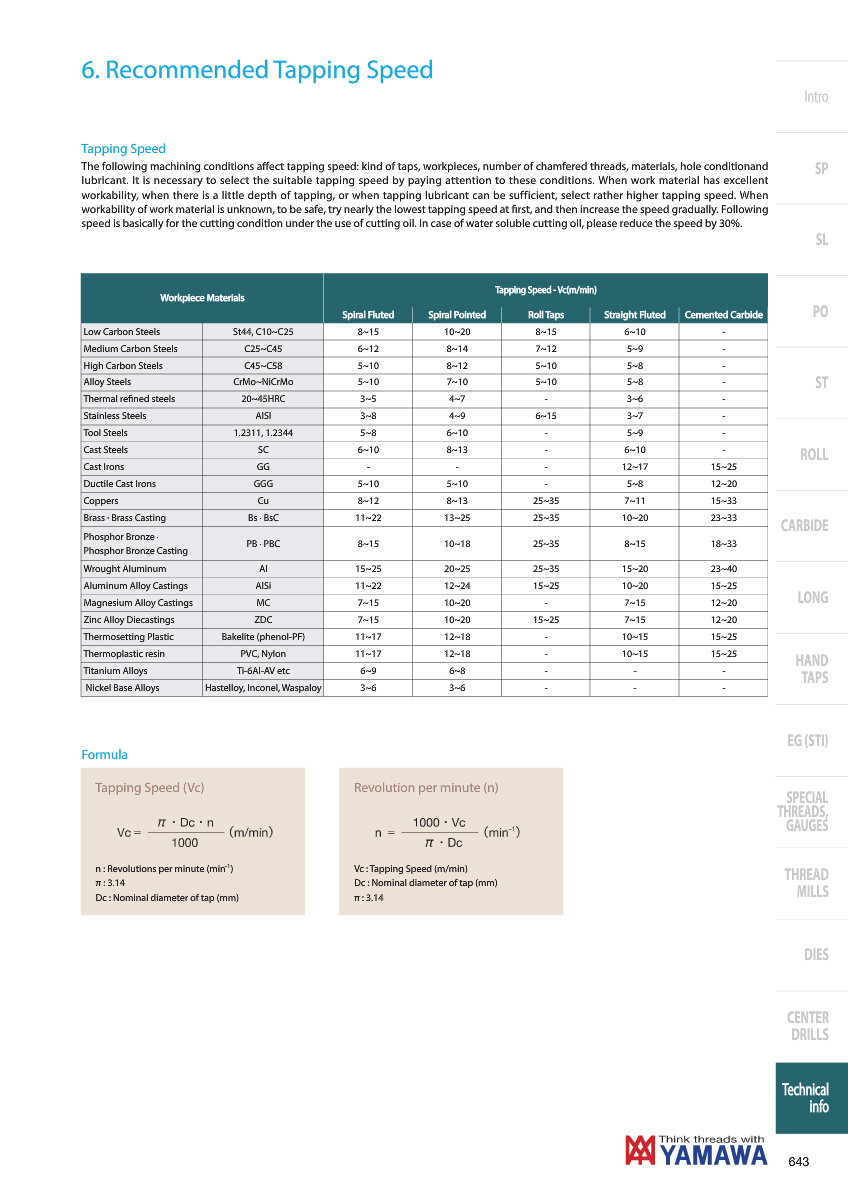
- 切削速度:OSG の A-SFT は中・高炭素鋼(S45C)で 5〜15 m/min を推奨し、15 m/min 以上は同期送りの機械を勧めている(水溶性の油剤の前提)。[原典] Yamawa の表では、低炭素鋼(SS41 など)でスパイラル 8〜13、ポイント 10〜20、中炭素鋼(C25〜C45)でスパイラル 6〜12、ポイント 8〜14 m/min。不水溶性の油の前提で、水溶性なら 30% 下げるとある。[原典] この機械は 5 m/min から始め、問題がなければ 10 m/min へ上げる。
- 油剤:この機械には切削液の装置がないので、タップ用の油を刷毛か滴下で付ける。
- ペック:タップのメーカーは、原則 1 回で切ることを勧めている(Gemini の報告)。深さが径の 2 倍を超える止まり穴だけ、下のペックを使う。ステンレスをペックで切ると、ねじが太ったという報告がある。[フォーラム]
トルク
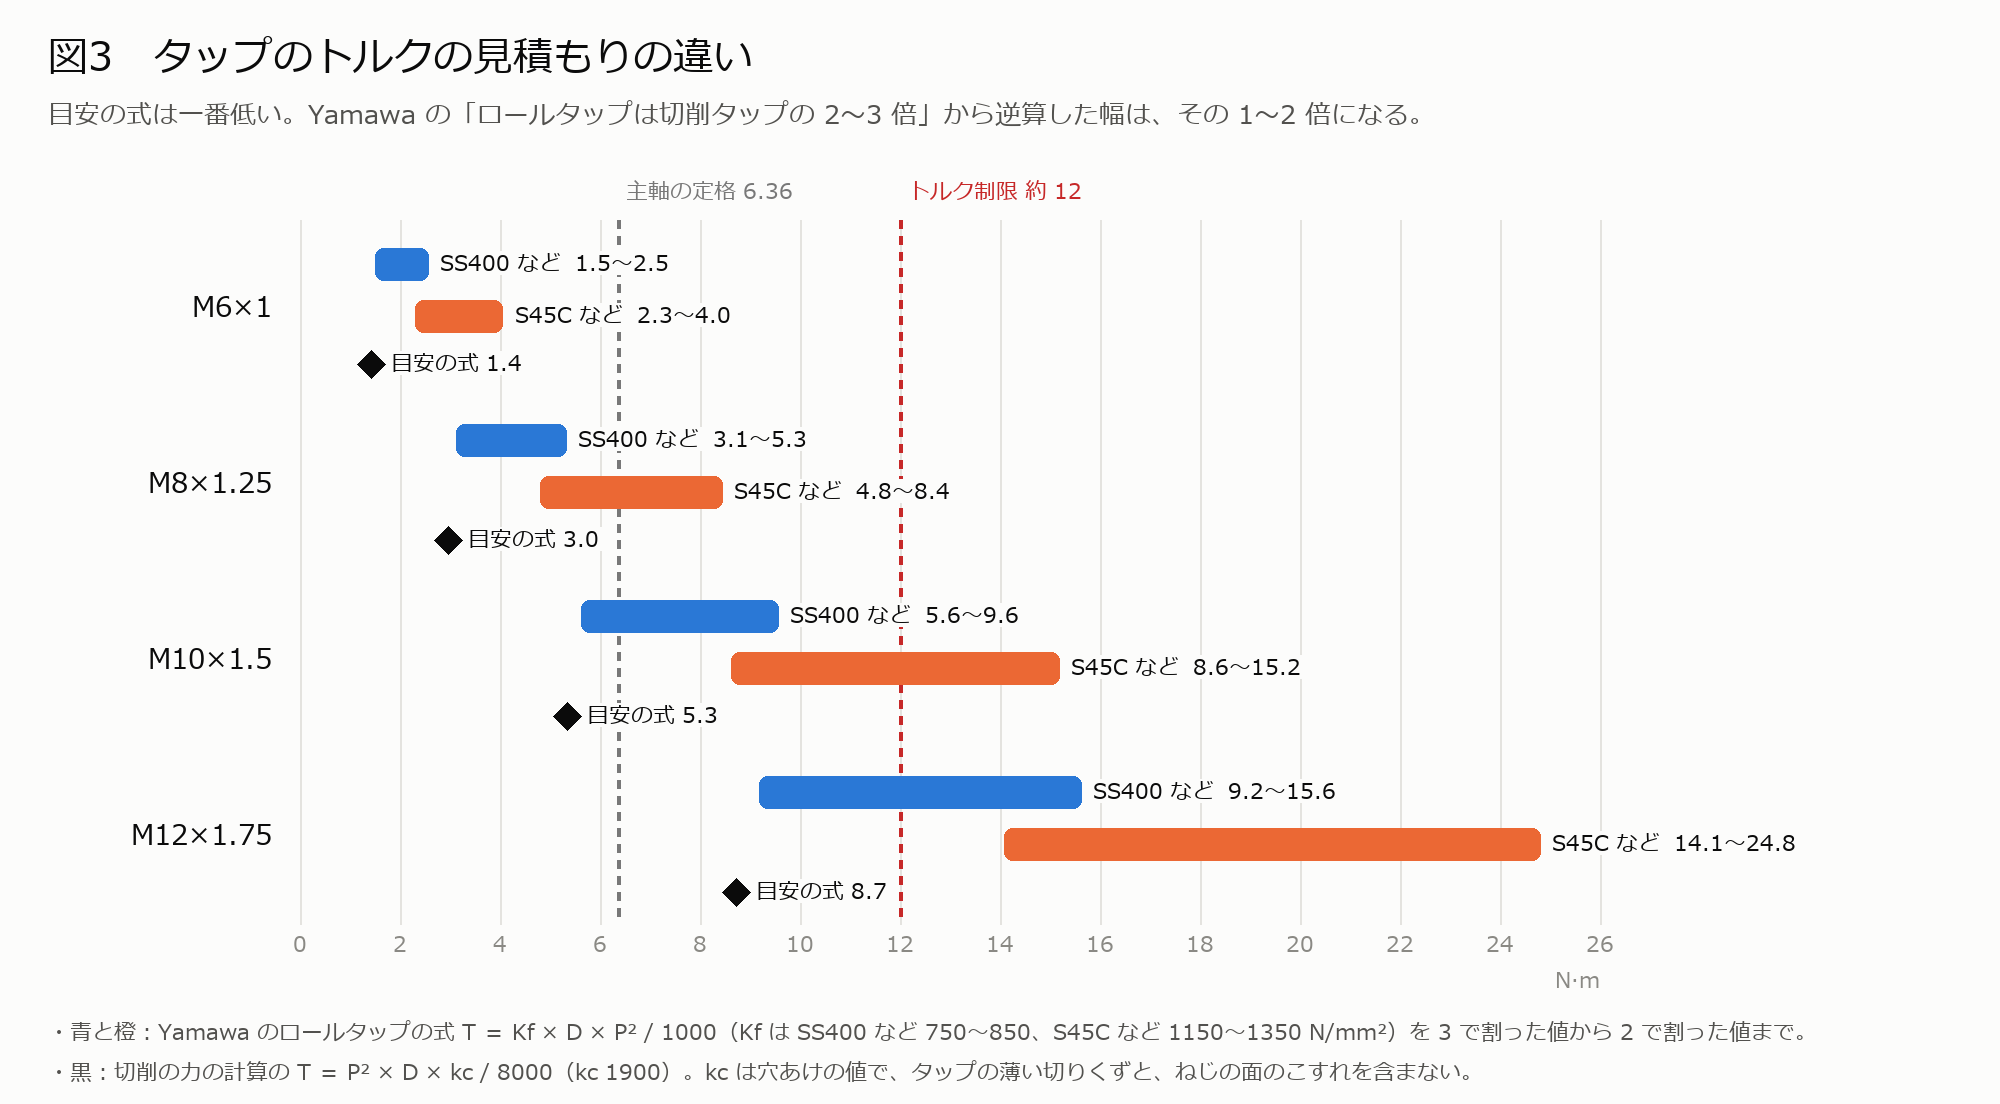
| ねじ | 目安の式 | Yamawa から逆算、SS400 など | 同、S45C など | 主軸(定格 6.36、トルク制限 約 12) |
|---|---|---|---|---|
| M6 | 1.4 | 1.5〜2.5 | 2.3〜4.0 | 定格の範囲 |
| M8 | 3.0 | 3.1〜5.3 | 4.8〜8.4 | SS400 は定格の範囲。S45C は定格を超えるが制限の内側 |
| M10 | 5.3 | 5.6〜9.6 | 8.6〜15.2 | SS400 は制限の内側(余裕は小さい)。S45C は制限を超えることがある |
| M12 | 8.7 | 9.2〜15.6 | 14.1〜24.8 | 制限を超える。スレッドミルにする |
単位は N·m。トルク制限は、ベルトの力から決めた値(制御と電気の構成)。制限に当たるとサーボが遅れ、Z が主軸に付いて行くので、ねじは崩れずに止まる見込み(推定)。
トルクの見積もりが違う理由
| 見積もり | M10 の値 | 中身 | 確かさ |
|---|---|---|---|
| 目安の式(切削の力の計算) | 5.3 | T = P² × D × kc / 8000、kc 1900(SS400 の穴あけの目安) | 式の出典は未確認 |
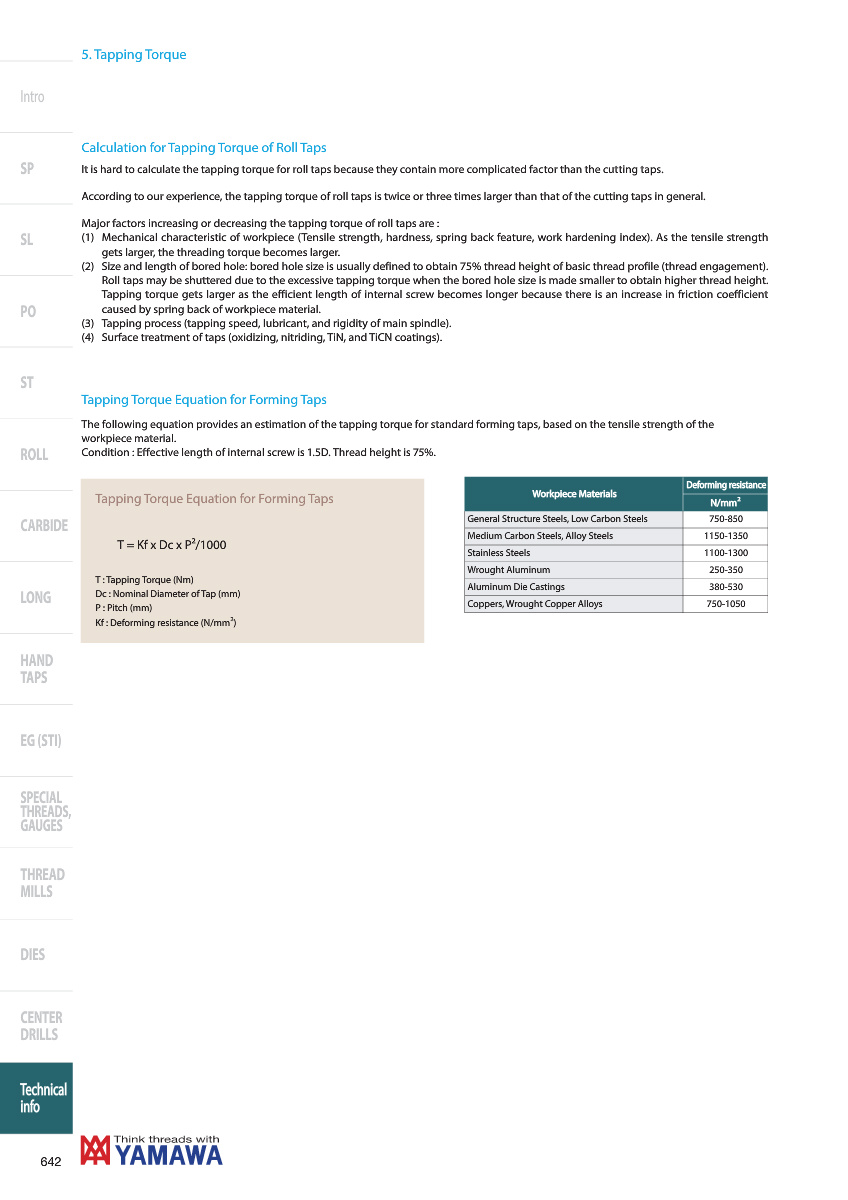
| Yamawa のロールタップの式から逆算 | SS400 など 5.6〜9.6、S45C など 8.6〜15.2 | ロールタップ T = Kf × D × P² / 1000(めねじの長さ 1.5D、ひっかかり 75%)。「ロールタップのトルクは切削タップの 2〜3 倍」とあるので、2 と 3 で割った | [原典] ただし逆算は私の換算 |
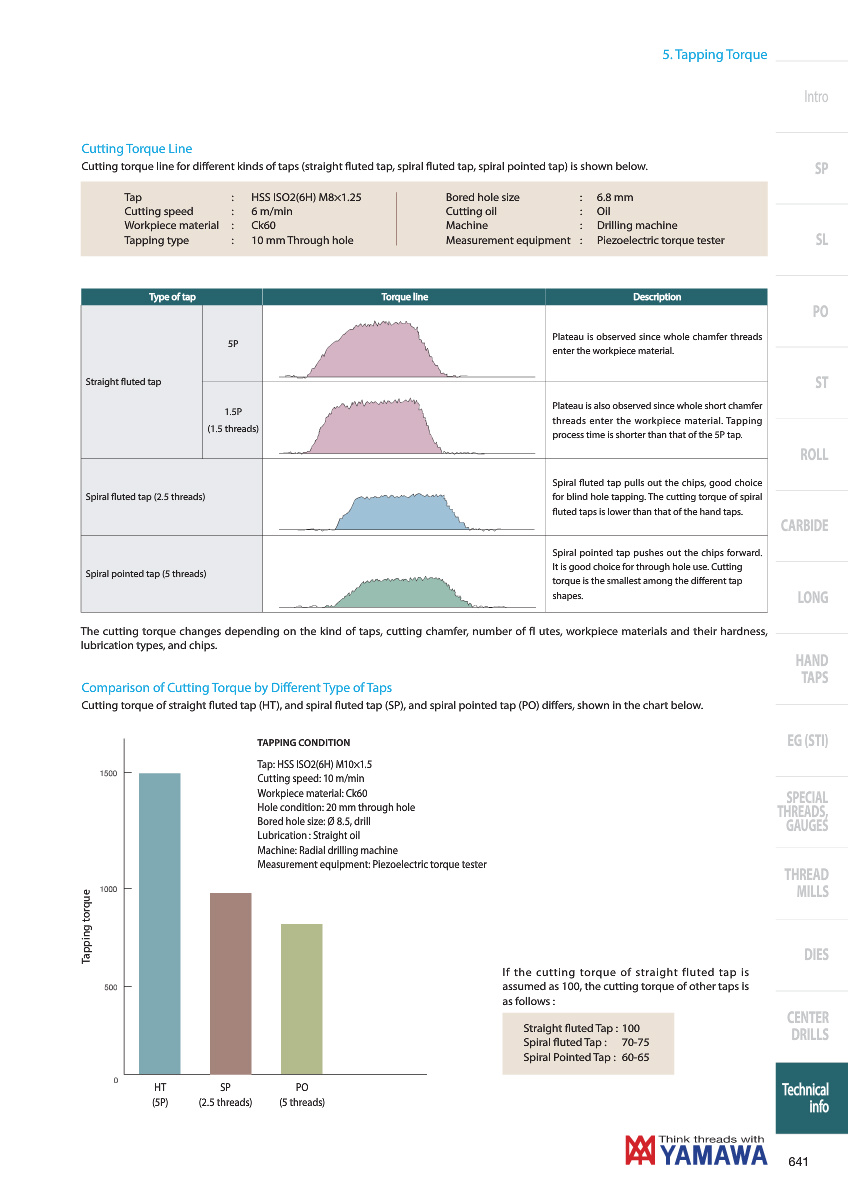
| Yamawa の実測の棒グラフ | HT 1500、SP 約 900、PO 約 750 | M10、Ck60(S60C 相当)、10 m/min、不水溶性の油、20 mm の通り穴、下穴 φ8.5、圧電式の動力計 | [原典] 軸に単位が書かれていない。N·cm と読むと SP 約 9、PO 約 7.5 N·m(推定) |
| Gemini の 1 回目 | 10〜15 | 「OSG の S45C のトルク線図」とした | 原典は見つからない |
| Gemini の 2 回目 | 7.52 | 「OSG A-SFT、S45C、20 m/min」とした | 示された出典の画像は無関係で、Yamawa のページの番号も違った。使わない |
- 目安の式は、「削り取る体積 × 比切削抵抗」の仕事から出したトルクと同じ形になる。1 回転で削る体積は、めねじの溝の断面(下穴とねじの外径の間の約半分)× ピッチ。M10 では約 10.9 mm² × 1.5 mm = 16 mm³ になる。これに 1900 を掛けて 2π で割ると 4.9 N·m になる。式の 5.3 とほぼ同じ。[計算]
- 実際のタップのトルクはこれより大きくなる。理由は 3 つ。
- 切りくずが薄い。食付きの 2.5〜5 山と溝の数に切削が分かれるので、1 刃の切込みは 0.1 mm 前後になる。比切削抵抗は切りくずが薄いほど上がるので、穴あけの 1900 より大きい(推定)。
- 食付きの後ろのねじ山が、めねじの面とこすれる。式には入っていない。
- 止まり穴では切りくずが詰まり、摩耗によっても増える。
- Yamawa のタップの種類の比べでは、ハンドタップを 100 とすると、スパイラルタップは 70〜75、ポイントタップは 60〜65 になる。[原典] ポイントタップが一番小さい。
- 判断:SS400 では目安の式の 1〜2 倍、S45C では 1.6〜3 倍を見込む。SS400 では、今までの「M10 は短い時間なら使える、M12 以上はスレッドミル」という判断を変えない。S45C の M10 はトルク制限を超えることがあるので、スレッドミルを第一にする。立ち上げのときに A6-RS のトルク表示で実測し、この表を置き換える。
6. G コードの書き方
G21 G90 G17 G40 G80
G0 X50 Y30                  (穴の位置へ。XY は G33.1 に書かない)
G0 Z3                       (開始の高さ。主軸の加速と同期に余裕を見る)
S160 M3                     (M10、5 m/min)
G33.1 Z-15 K1.5             (M10×1.5。止まり穴なら 0.4〜0.8 深く入る)
G0 Z10
M5
ペック(同じ穴で深さを増やして G33.1 を繰り返す)。G33.1 は毎回開始の高さへ戻り、索引で位置がそろう。
o<peck_tap> sub
  (#1 最終の深さ  #2 ピッチ  #3 1 回の深さ  #4 開始の高さ)
  #<z> = #4
  G0 Z#4
  o100 while [#<z> GT #1]
    #<z> = [#<z> - #3]
    o101 if [#<z> LT #1]
      #<z> = #1
    o101 endif
    G33.1 Z#<z> K#2
  o100 endwhile
o<peck_tap> endsub
- Fusion の LinuxCNC 用の後処理は、タップを G33.1 で出す(フォーラムで、エンコーダのない人が困っているという報告がある)。[フォーラム] この機械ではそのまま使える。
- G33.1 の間は、送りの上書きと送りの一時停止が効かない。止めたいときは非常停止になり、タップが穴に残る。
- I(戻りの倍率)は、最初は使わない。立ち上げの後に 1.5 から試す。
7. スレッドミル(同期が要らない方法)
2026-11-05 に追記。M12 以上と S45C の M10 はスレッドミルにする方針なので、この機械でうまく切れるかを確かめた。
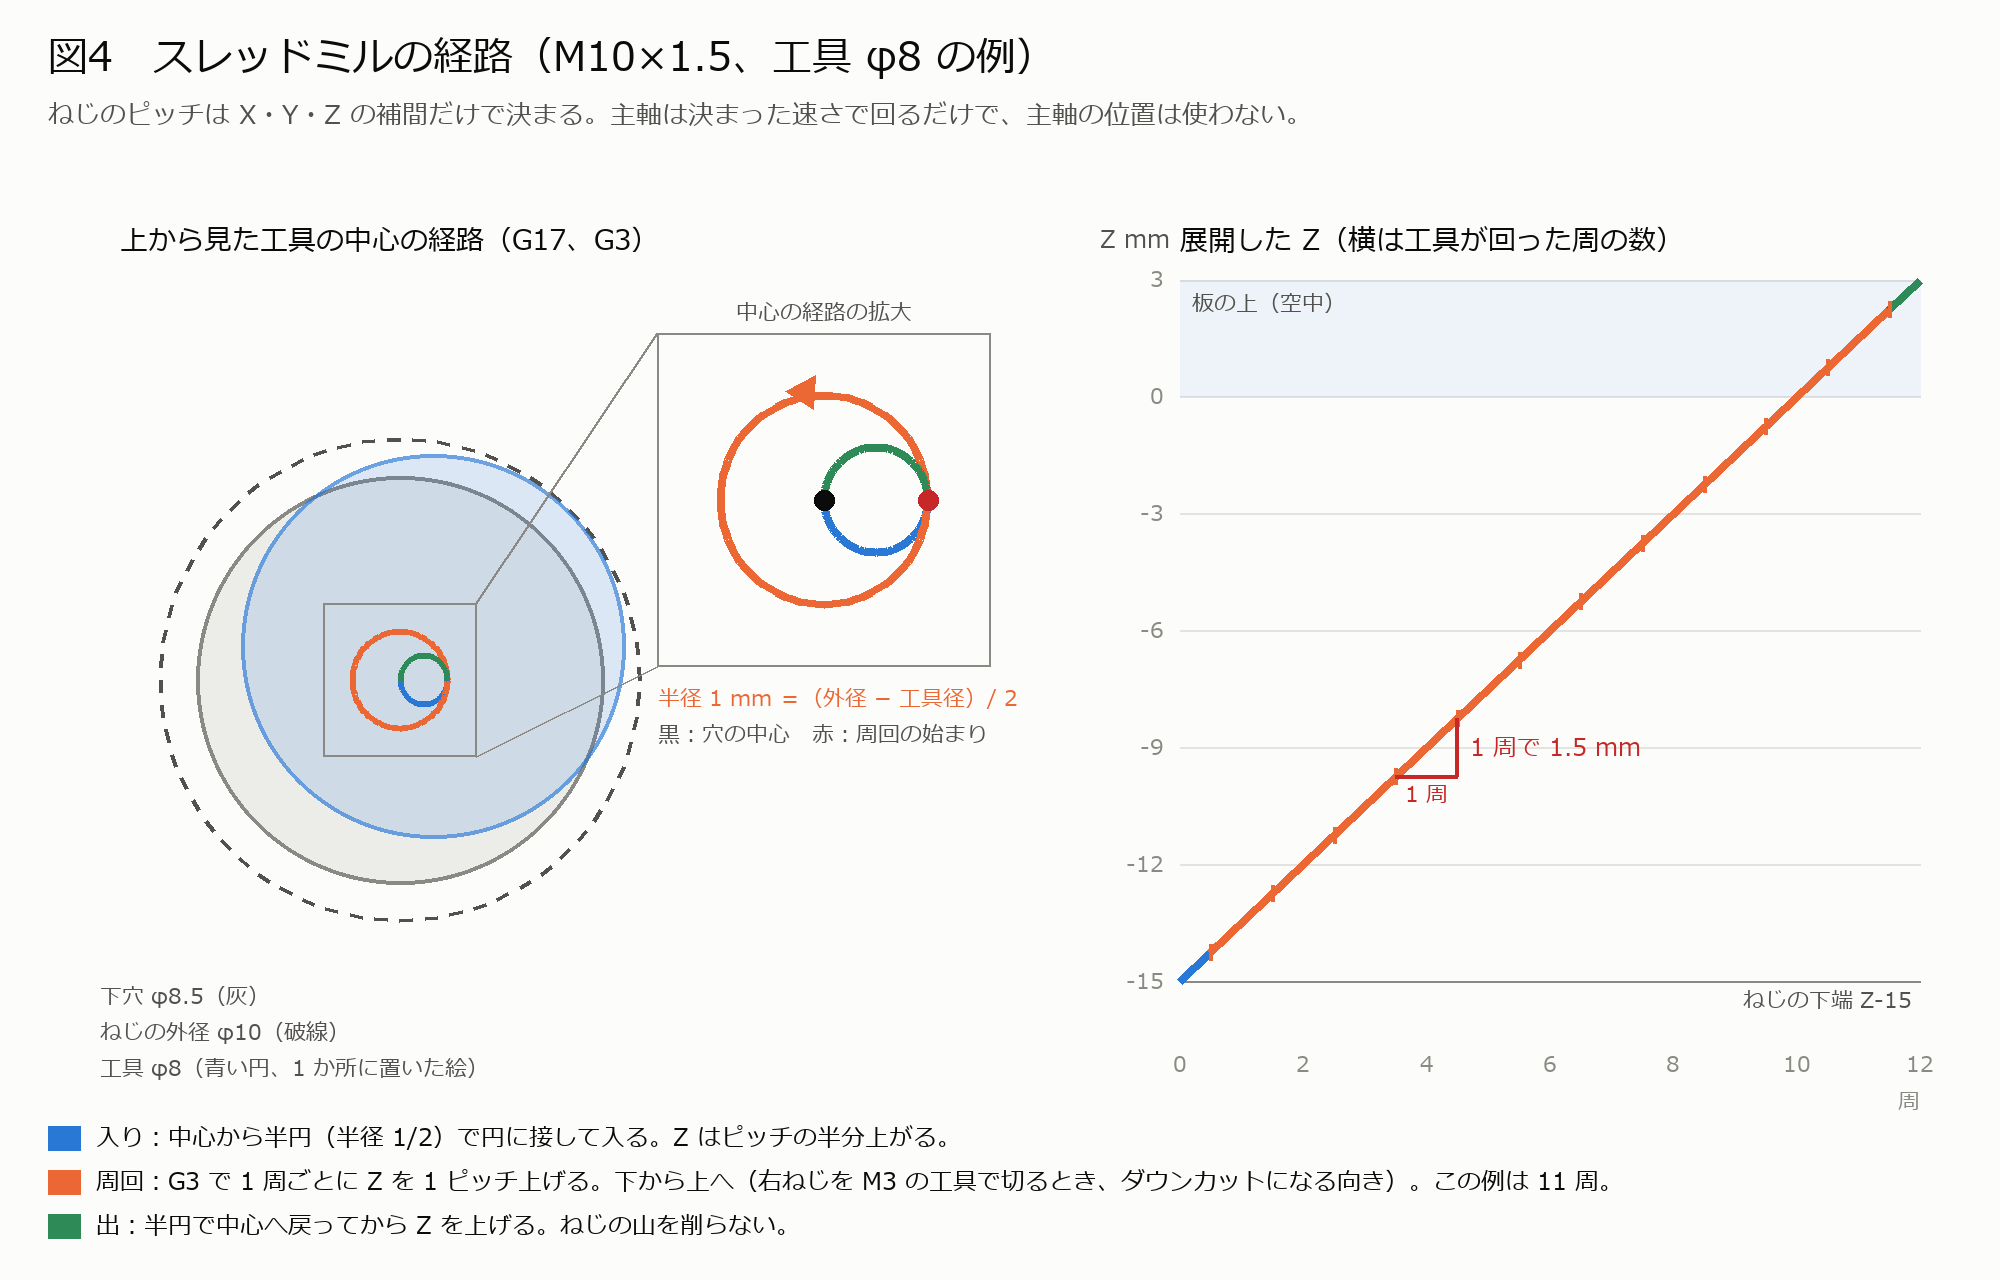
同期が要らない理由
- 主軸は M3 で決まった速さで回るだけ。主軸の位置は使わないので、エンコーダ、索引のセンサ、at-speed のどれも要らない。リジッドタップの立ち上げ(2 節、8 節)が終わる前から使える。
- ねじのピッチは、X・Y・Z の補間だけで決まる。G2/G3 に Z を書くとヘリカル(らせん)の動きになる。1 周で Z を 1 ピッチ上げる(図 4)。3 軸は LinuxCNC の同じ軌道の計算で一緒に動く。そのため、Z の進みは円の角度に比例する。[原典](G2/G3 の Z の書き方)
- Z がいつも同じだけ遅れても、ピッチは変わらない。ねじの位相が少しずれるだけ。リジッドタップで心配した「反転のときの Z の遅れ」は、スレッドミルでは起きない(穴の中で反転しない)。
- 工具の力は小さい。1 刃形の工具は、1 回に 1 山の一部しか削らない。トルク制限(約 12 N·m)に当たる心配はない。[計算の見込み]
代わりに効くこと
| 出どころ | ねじへの出方 | この機械での見込み |
|---|---|---|
| XY の円の誤差(ガタ、反転のときの遅れ) | 半径の誤差の 2 倍が、有効径の誤差になる | 案内とネジのガタが 0.010 mm(精度のいる穴の加工方法)なら、有効径の誤差は 0.02 mm 程度。M10×1.5 の 6H の有効径の公差 0.18 mm(9.026〜9.206 mm、ISO の値で原典は未読)に比べて小さい。[計算] |
| 工具のたわみ | ねじが細くなる。奥(工具の先)ほど細い | 2 回に分けて削り、同じ径でもう 1 回なぞる(スプリングパス)。 |
| 工具の振れ | ねじが太くなる | ホルダの振れを小さくする。ER の手持ちで始め、振れを測る。 |
| Z のネジのリードの誤差 | ピッチの誤差 | 長さ 15〜20 mm のねじでは 0.01 mm 未満の見込み(推定。Z のボールネジの等級は未確認)。 |
| 小さい円の動き | 円が崩れると、有効径がばらつく | M10 を φ8 の工具で切ると、工具の中心は半径 1 mm の円しか回らない(図 4)。ガタの出方がそのまま出る。試しの穴で確かめる。 |
- ねじの大きさを後から合わせられる。タップにない利点。ゲージがきついときは、プログラムの「径の足し」を 0.01〜0.02 mm ずつ増やす(下の G コード)。工具半径補正(G41/G42)でも合わせられる。
- 工具が折れても、穴の中で抜けなくなることは少ない。タップが穴に残るのと比べて、後の始末が楽(推定)。
回転数と送り
OSG の AT-2(スレッドミル)の表では、低炭素鋼(C 0.25% まで)で 115〜180 SFM(約 35〜55 m/min)、中炭素鋼(C 0.25〜0.45%)で 260〜525 SFM(約 79〜160 m/min)、1 刃の送り 0.0004〜0.0028 in(約 0.01〜0.07 mm)。エアブローの前提で、機械と保持の剛性で条件を調整するようにとある。[原典] AT-2 は左刃(M4 で回す)の工具である。そのため、数値は目安として使い、買う工具の表で決め直す。
| ねじ | 工具径(例) | 35 m/min の回転 | 79 m/min の回転 | 3000 rpm での切削速度 | 判断 |
|---|---|---|---|---|---|
| M6×1 | φ4.7 | 2370 rpm | 5350 rpm | 44 m/min | SS400 は届く。S45C は届かない |
| M8×1.25 | φ6 | 1860 | 4190 | 57 | 同上 |
| M10×1.5 | φ8 | 1390 | 3140 | 75 | SS400 は届く。S45C はわずかに足りない |
| M12×1.75 | φ9.5 | 1170 | 2650 | 90 | どちらも届く |
| M16×2 | φ12 | 930 | 2100 | 113 | どちらも届く |
- 主軸の最高回転は 3000 rpm。工具径は例で、買う工具で決まる。工具は下穴の径(M10 なら 8.376 mm 以上)より細くないと入らない。[計算]
- S45C の小さいねじは、推奨の速さに届かない。3000 rpm で遅めに削ることになる。超硬の工具を遅く回すと、寿命と仕上げが落ちることがある(推定)。S45C の M8 以下は、まずタップ(M8 はトルクの制限の内側、5 節)を使う。
- 送りは、工具の中心の速さで書く。中心の送り = 刃先の送り ×(ねじの外径 − 工具径)/ ねじの外径。M10 を φ8 で切ると、刃先の 1/5 になる。[計算]
- 例:SS400 の M10、φ8 の 3 枚刃、1600 rpm(40 m/min)、1 刃 0.03 mm(剛性を見て下のほう)。刃先の送り 144 mm/min、中心の送り 約 29 mm/min。深さ 15 mm(11 周)で 1 回 約 2.5 分、2 回と仕上げで 約 7 分。[計算] タップより遅い。そのため、穴の数が多い SS400 の M10 以下はタップのほうが向く。
G コード
1 刃形(1 周で 1 ピッチを切る工具)のサブ。下から上へ G3 で回る(右ねじを M3 の右刃の工具で切るときのダウンカット)。図 4 の動きになる。
o<thread_mill> sub
  (#1 X  #2 Y  #3 ねじの外径  #4 ピッチ  #5 工具径)
  (#6 ねじの下端の Z  #7 ねじの上端の Z  #8 径の足し  #9 送り:工具の中心)
  #<r> = [[#3 + #8 - #5] / 2]           (工具の中心の円の半径)
  #<n> = [FIX[[#7 - #6] / #4] + 1]      (周の数。上端を必ず越える)
  G0 X#1 Y#2
  G0 Z[#7 + 2]
  G1 Z#6 F[#9 * 5]                       (下穴の中を中心で下りる)
  #<z> = [#6 + #4 / 2]
  G3 X[#1 + #<r>] Y#2 Z#<z> I[#<r> / 2] J0 F#9      (入り:半円)
  #<k> = 0
  o110 while [#<k> LT #<n>]
    #<z> = [#<z> + #4]
    G3 X[#1 + #<r>] Y#2 Z#<z> I[0 - #<r>] J0          (1 周で 1 ピッチ)
    #<k> = [#<k> + 1]
  o110 endwhile
  G3 X#1 Y#2 Z[#<z> + #4 / 2] I[0 - #<r> / 2] J0    (出:半円で中心へ)
  G0 Z[#7 + 2]
o<thread_mill> endsub
G21 G90 G17 G40 G80 G64 P0.005
S1600 M3                                 (SS400、φ8、40 m/min)
o<thread_mill> call [50] [30] [10] [1.5] [8] [-15] [0] [-0.3] [29]   (1 回目:径を 0.3 小さく)
o<thread_mill> call [50] [30] [10] [1.5] [8] [-15] [0] [0] [29]      (2 回目:仕上げ)
o<thread_mill> call [50] [30] [10] [1.5] [8] [-15] [0] [0] [29]      (同じ径でもう 1 回:たわみの分)
G0 Z10
M5
- I と J は円の中心までの増分(G91.1、既定)。XY は絶対(G90)。
- G64 P0.005 で、周のつなぎ目を丸めすぎないようにする。G61 でもよい。
- 止まり穴の下穴は、ねじの下端より工具の先の形の分(1 ピッチ程度)深くする。
- 工具によっては左刃(M4 で回す)のものがある。そのときは回す向きと G2/G3 の向きを、工具の説明に合わせる。
- ねじゲージ(通り・止まり)で確かめる。きつければ「径の足し」を増やす。合った値を、工具ごとに控えておく。
判断
- スレッドミルは、この機械でうまく切れる見込み。同期の問題はない。影響するのは XY の円の正確さと工具のたわみ。どちらもねじの公差より小さいか、後から合わせられる。
- M12 以上は全部スレッドミル、S45C の M10 もスレッドミルを第一にする方針は、そのまま。SS400 の M10 以下で穴が多いときは、時間の短いタップを使う。
- 立ち上げ:精度のいる穴の加工方法 の SS400 の φ25 のヘリカルの試験で、円の正確さを先に測る。その後、SS400 の端材に M12 を切り、ねじゲージで確かめる。リジッドタップより先にできる。
8. 立ち上げの手順
- 主軸の向きと scale。手で主軸を 1 回転させる。
spindle.0.revsが 1.0 増えることを確かめる。M3 で正に増えること。 - 索引。主軸を回す。
index-enableを立てると 1 回転以内に落ちることを確かめる。 - 反転。M3 と M4 を切り替える。A6-RS が過電圧で止まらないことを確かめる。止まるなら maxaccel を下げるか回生抵抗を見直す。ステップの主軸で急に止めて過電圧になった報告がある。[フォーラム]
- 空中で G33.1。halscope で
spindle.0.revs、Z の指令と実位置、joint.N.f-errorを取る。行き過ぎと反転のときの Z の遅れを測る。表の行き過ぎを測った値に置き換える。 - SS400 の端材の通り穴で M6、M8、M10。ねじゲージで確かめる。
- 止まり穴。測った行き過ぎで下穴を深くしてから。
- M3〜M5。折れやすいので最後に。
- G33.1 の途中で止まったあとは、次のプログラムの先頭で G80 などのモードを全部指定し直す。止まったあとに、同期しない速い動きが出たという報告がある。[フォーラム]
- タップが穴に残ったときの戻し方を、試験の前に決めておく。手で主軸を逆に回しながら Z を少しずつ上げるか、ホルダごと外す。
9. 不確かな点
- A6-RS の分周の出力の設定と、差動の出力のレベル。マニュアルで確かめる。
- Z(閉ループのステッピング)の、反転のときの遅れ。実機で測るまで分からない。
- 回転部の慣性と、反転のときの回生の電圧。
- シンクロ用ホルダの型番、コレット、価格。MISUMI の価格は検索の抜粋で、ページは読んでいない。
- タップのトルクの実測値。目安の式と Yamawa の資料からの逆算とで、1〜3 倍の差がある(5 節)。Yamawa の実測の棒グラフには単位が書かれていない。
- 7I76EU と A6-RS の組み合わせでリジッドタップに成功した報告は、まだ見つけていない(近い構成の成功例はある)。
- スレッドミル:買う工具の型番、刃数、推奨の条件。XY の半径 1 mm 前後の小さい円の正確さ。Z のボールネジの等級。6H の公差の値は ISO の原典を読んでいない(7 節)。
10. 出典
- LinuxCNC G-Codes(G33.1、G84)。2.10 の文書。
- motion(9)(spindle.M.* のピン)
- INI Configuration([SPINDLE_n])
- Rigid peck tapping(G33.1 を繰り返すペック、助走の距離と at-speed の確認)
- emc-users:G33.1 error(7I92H と AC サーボの主軸、I3 で追従の誤り、行き過ぎを測って深さから引く方法)
- G33.1 rigid taping on a mill leads to a couple unexpected events(XY を書いたときの動き、止まったあとの動き)
- Non rigid tapping(Fusion の後処理が G33.1 を出す。検索の抜粋)
- OSG A-SFT のチラシ(切削速度。検索の抜粋)
- Yamawa European Catalogue 2021 の技術資料:タッピングトルク(実測、タップの種類の比べ)、ロールタップのトルクの式、切削速度の表
- OSG A Brand AT-2 Speeds & Feeds(スレッドミルの切削速度と送り、左刃、エアブローの前提)
- Gemini(検索付き)の 4 つの問い:G33.1 の使い方、サーボ主軸の経験、ホルダ、SS400 の条件。手がかりとして使い、原典で確かめたものだけを本文に入れた。