機械の形と寸法
今の設計の説明。案の比較と数値の根拠は 構造解析の計算書。購入品の形は外形を四角や円柱で表した仮の形。高さは枠の下面を 0 とし、単位は mm。
全体の形
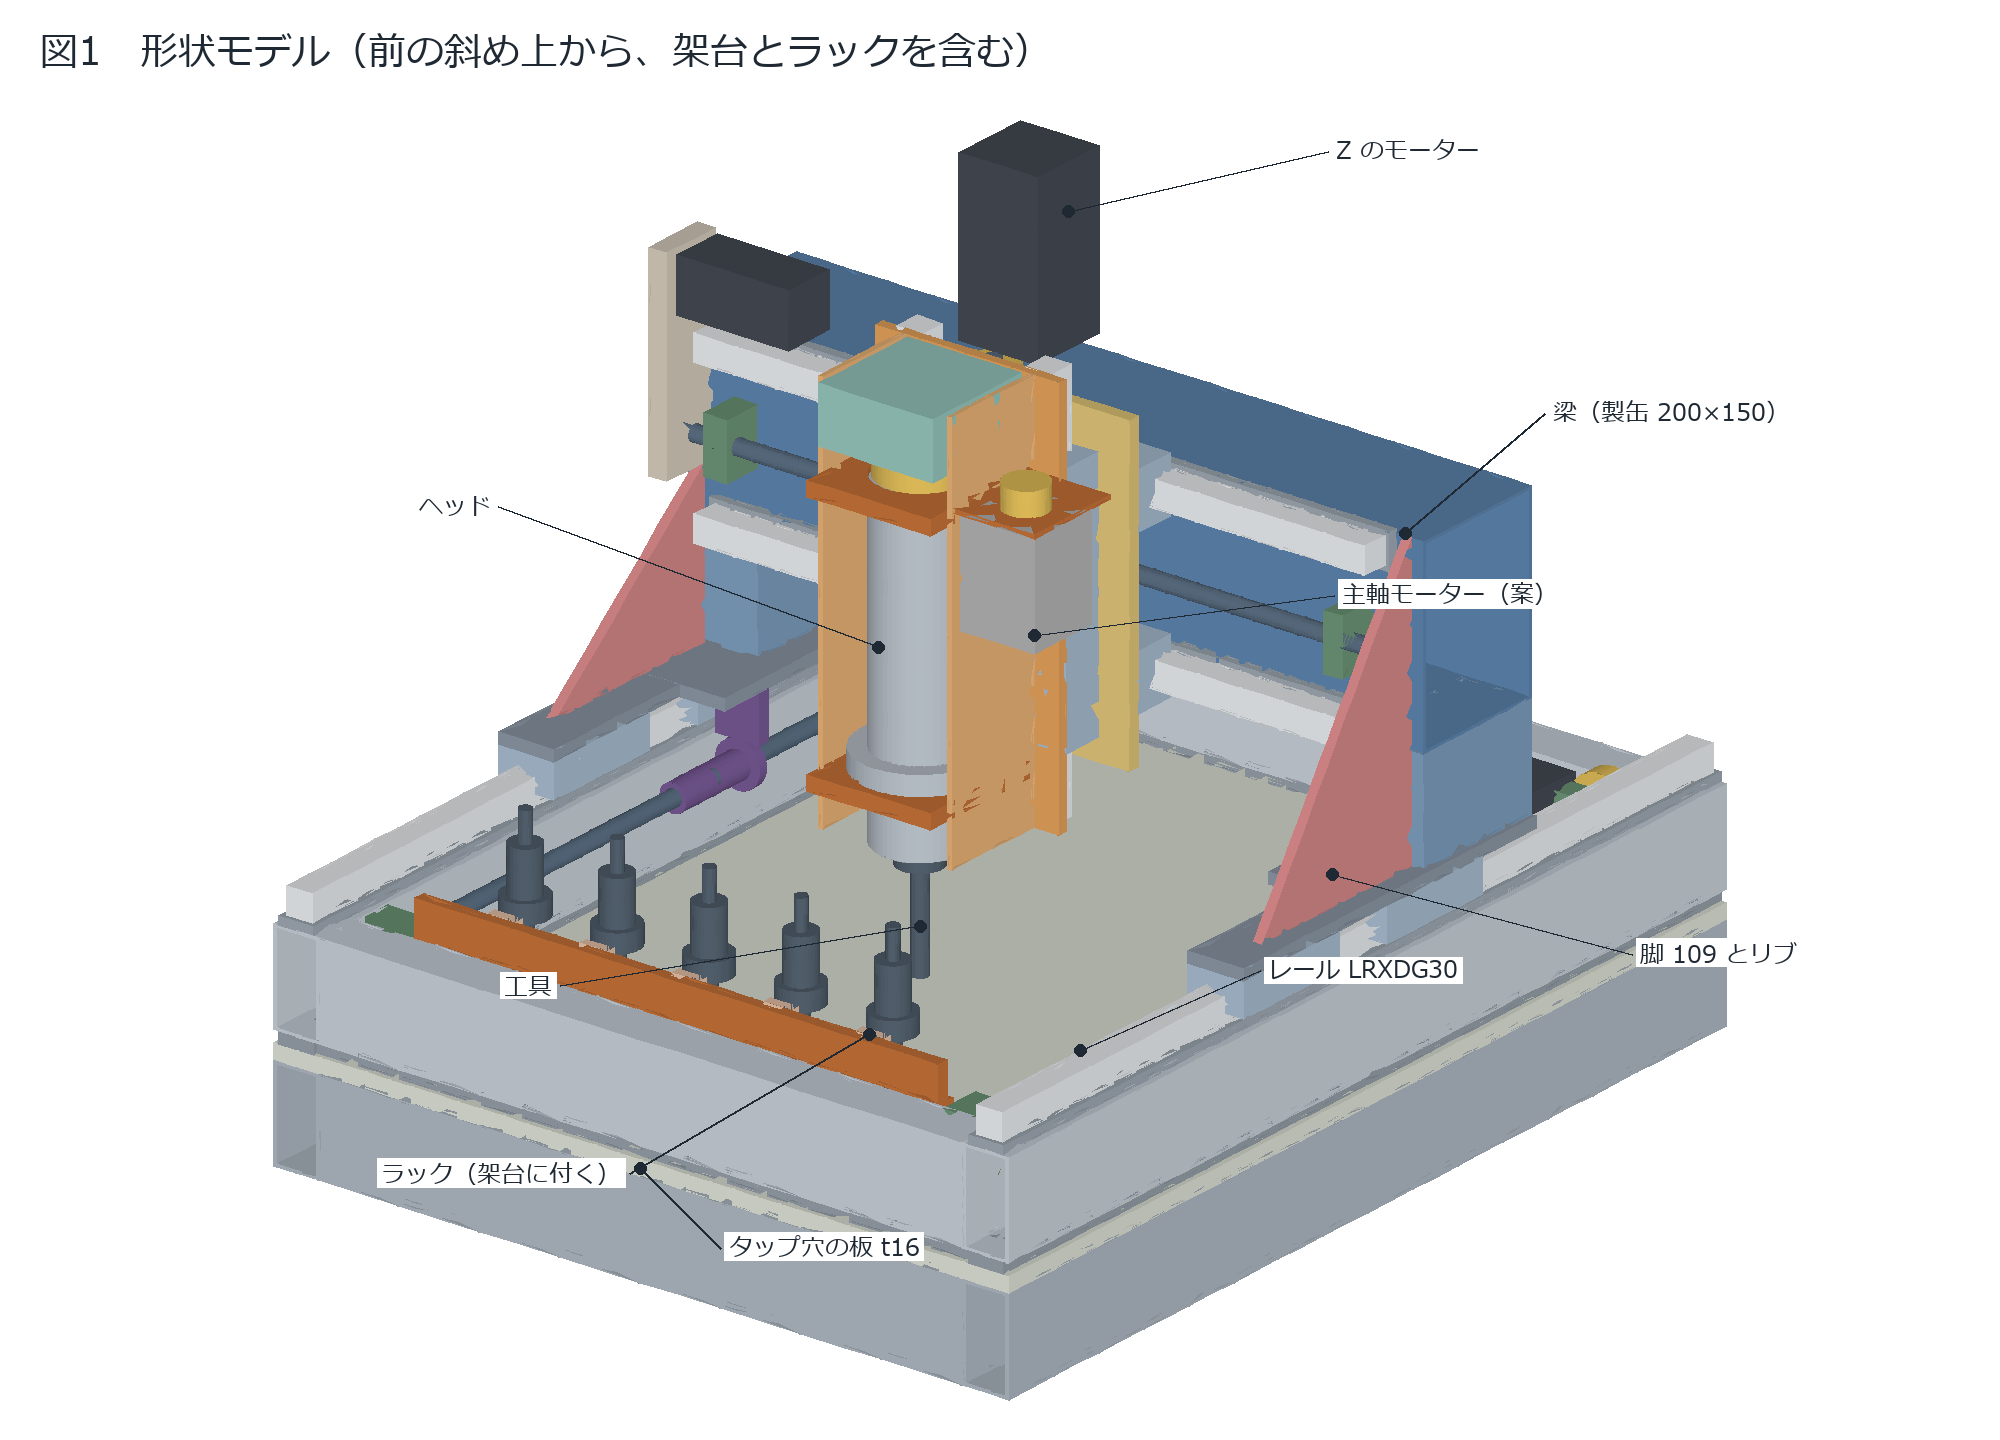
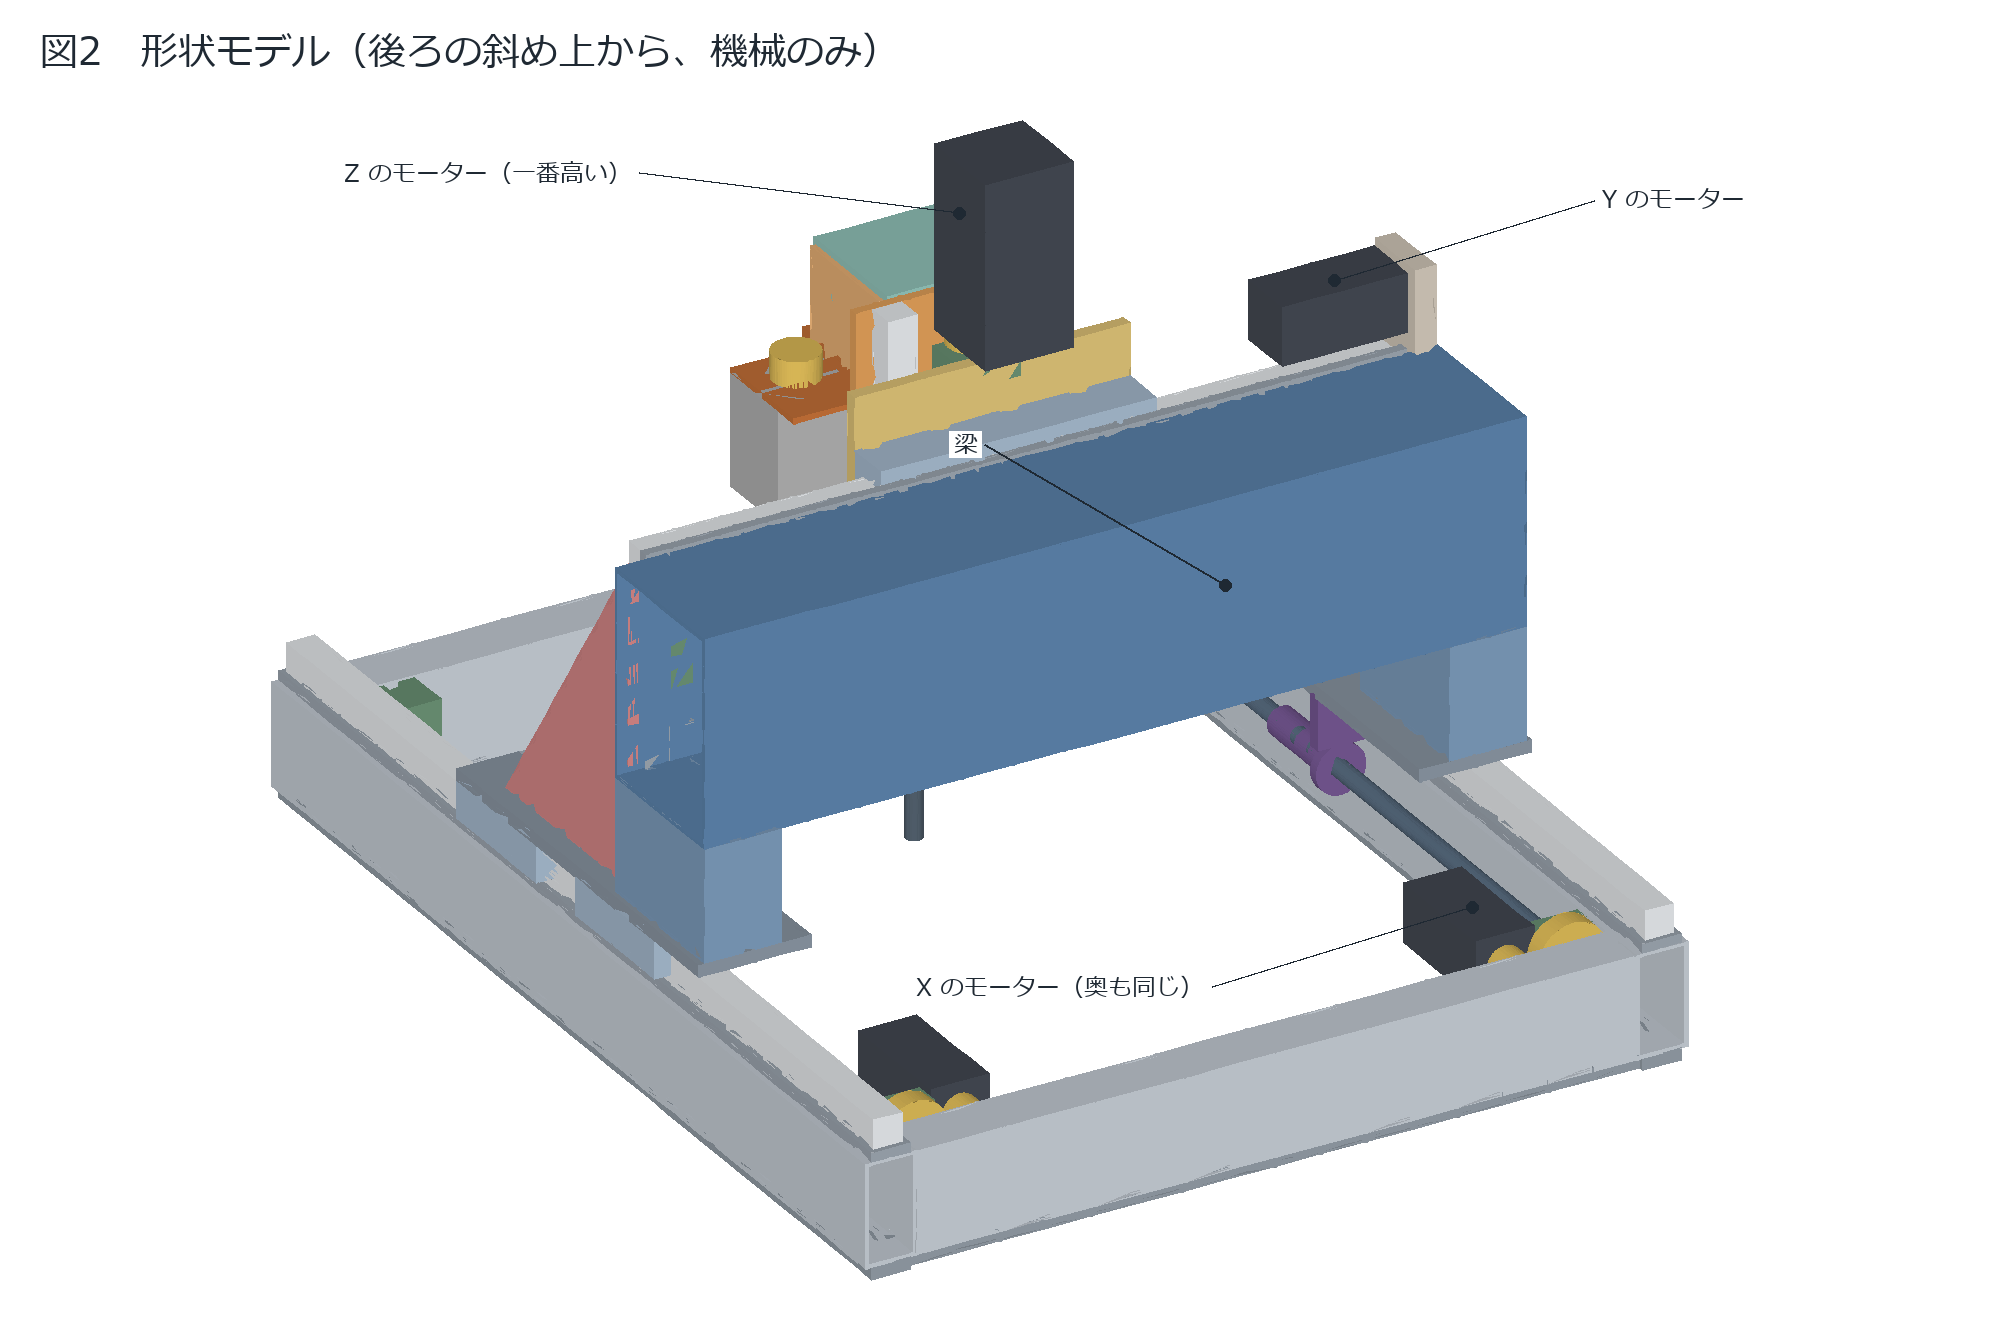
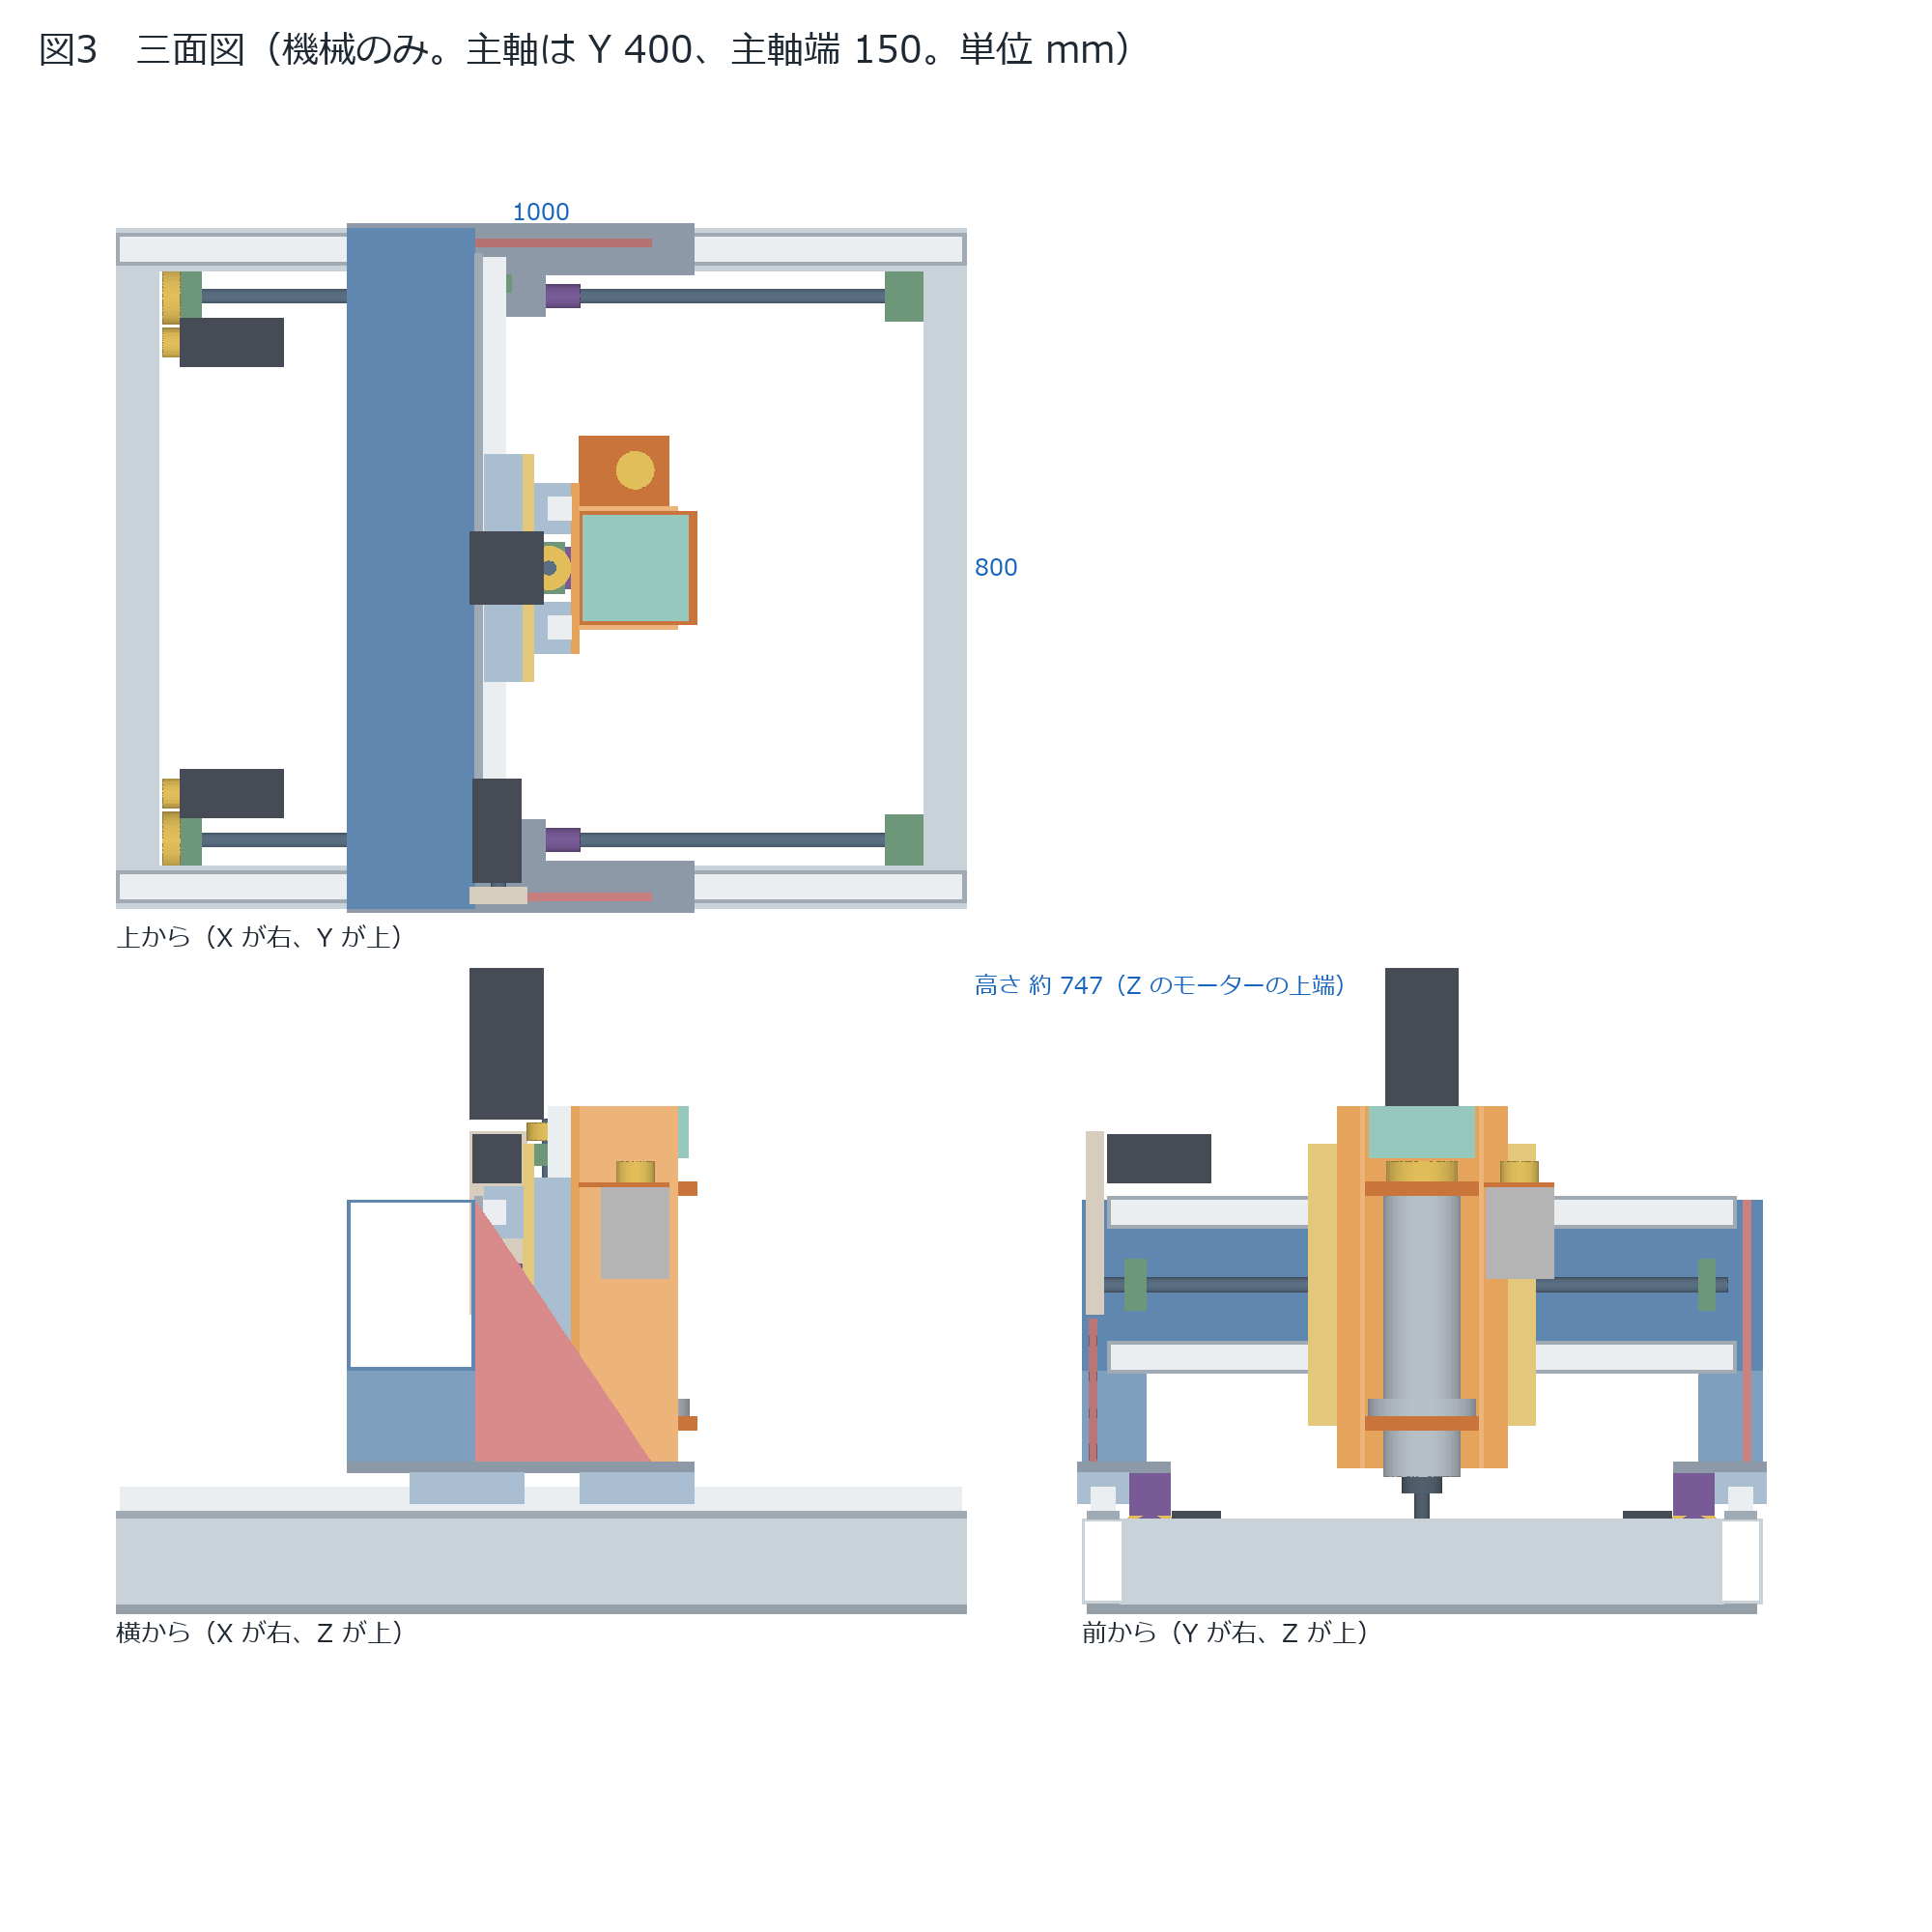
枠の上をガントリー(脚と梁)が前後に動き(X)、梁の前を台が左右に動き(Y)、台の前を Z の箱とヘッドが上下に動く(Z)。下の面は開いていて、製品や板が枠の中に入る。
主な寸法
| 部分 | 内容 |
|---|---|
| 枠 | 100×50 の角パイプ(長手 t3.2、端 t1.6)、外形 1000×800。下に座 38×12、上に当て 38×9 |
| 脚 | 150×75×3.2、高さ 109。下に足の板 t12。前にリブ t9(奥は梁の上面まで、手前は梁の下面から 60 上まで) |
| 梁 | 板を曲げて組む 200×150、長さ 800。前 t6、他 t3.2、隔壁 t3.2 を 5 枚 |
| 台 | 鋼 t12、268×330 |
| Z の箱 | 板 t9 200×425、壁 t4.5 奥行き 120。前はカバー |
| ヘッドの受け | t16、上下 2 枚、間隔 280 |
| 案内 | LRXDG30。X 990×2、Y 730×2、Z 425×2、ブロック 12 個 |
| 送り | ボールネジ DFU1605、モーターはベルトで折り返す |
動く範囲
| 方向 | 範囲 | 量 |
|---|---|---|
| X(前後) | 270〜926(ラックを付けると 283〜805) | 656(522) |
| Y(左右) | 160〜616 | 456 |
| Z(主軸端の高さ) | 80〜230 | 150 |
主軸端の下限
主軸端を下げると、機械の端で部品に当たる。3D モデルで、前後 4 位置、左右 4 位置、高さ 4 位置の組み合わせを調べた。
| 場所 | 当たる物 | 主軸端の下限 |
|---|---|---|
| 前の端(X 892 より前) | 枠の端とヘッド、工具 | 120 |
| Y の端(188 以下、588 以上) | X のナット、軸受と Z のレール、壁 | 100 |
| 後ろの隅(X 307 以下、Y の端) | X のモーターと Z のレール | 110 |
| その他 | なし | 80 |
LinuxCNC のソフトリミットは単純な箱なので、下限を全範囲で 120 にして、中央だけ下げたいときは設定を切り替える。工具 125 mm での確認で、主軸端 120 以上なら全範囲で当たらない。
主軸を梁の近くで使う
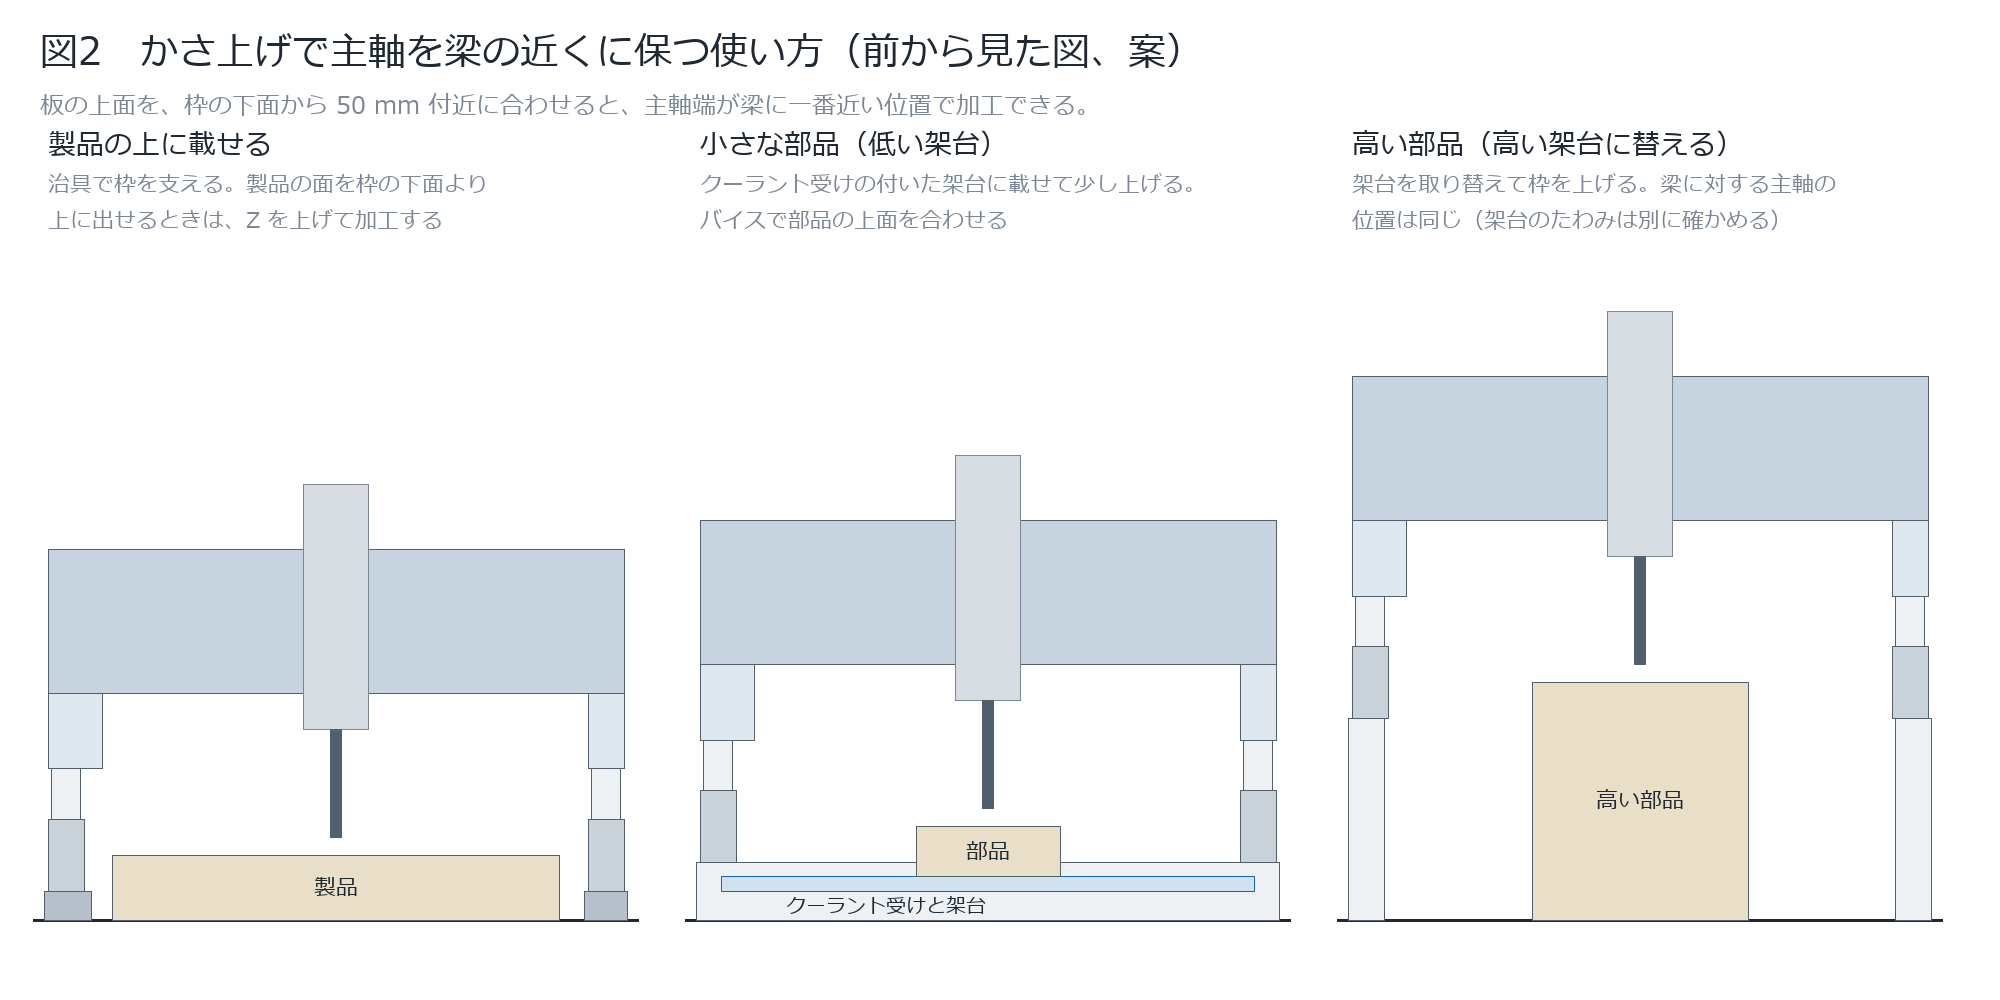
工具の先端のずれは、主軸が Z のブロックから離れるほど大きくなる。部品のほとんどは板で、梁と部品の間の距離は小さくてよいので、脚を短くして主軸を梁の近くで使う。
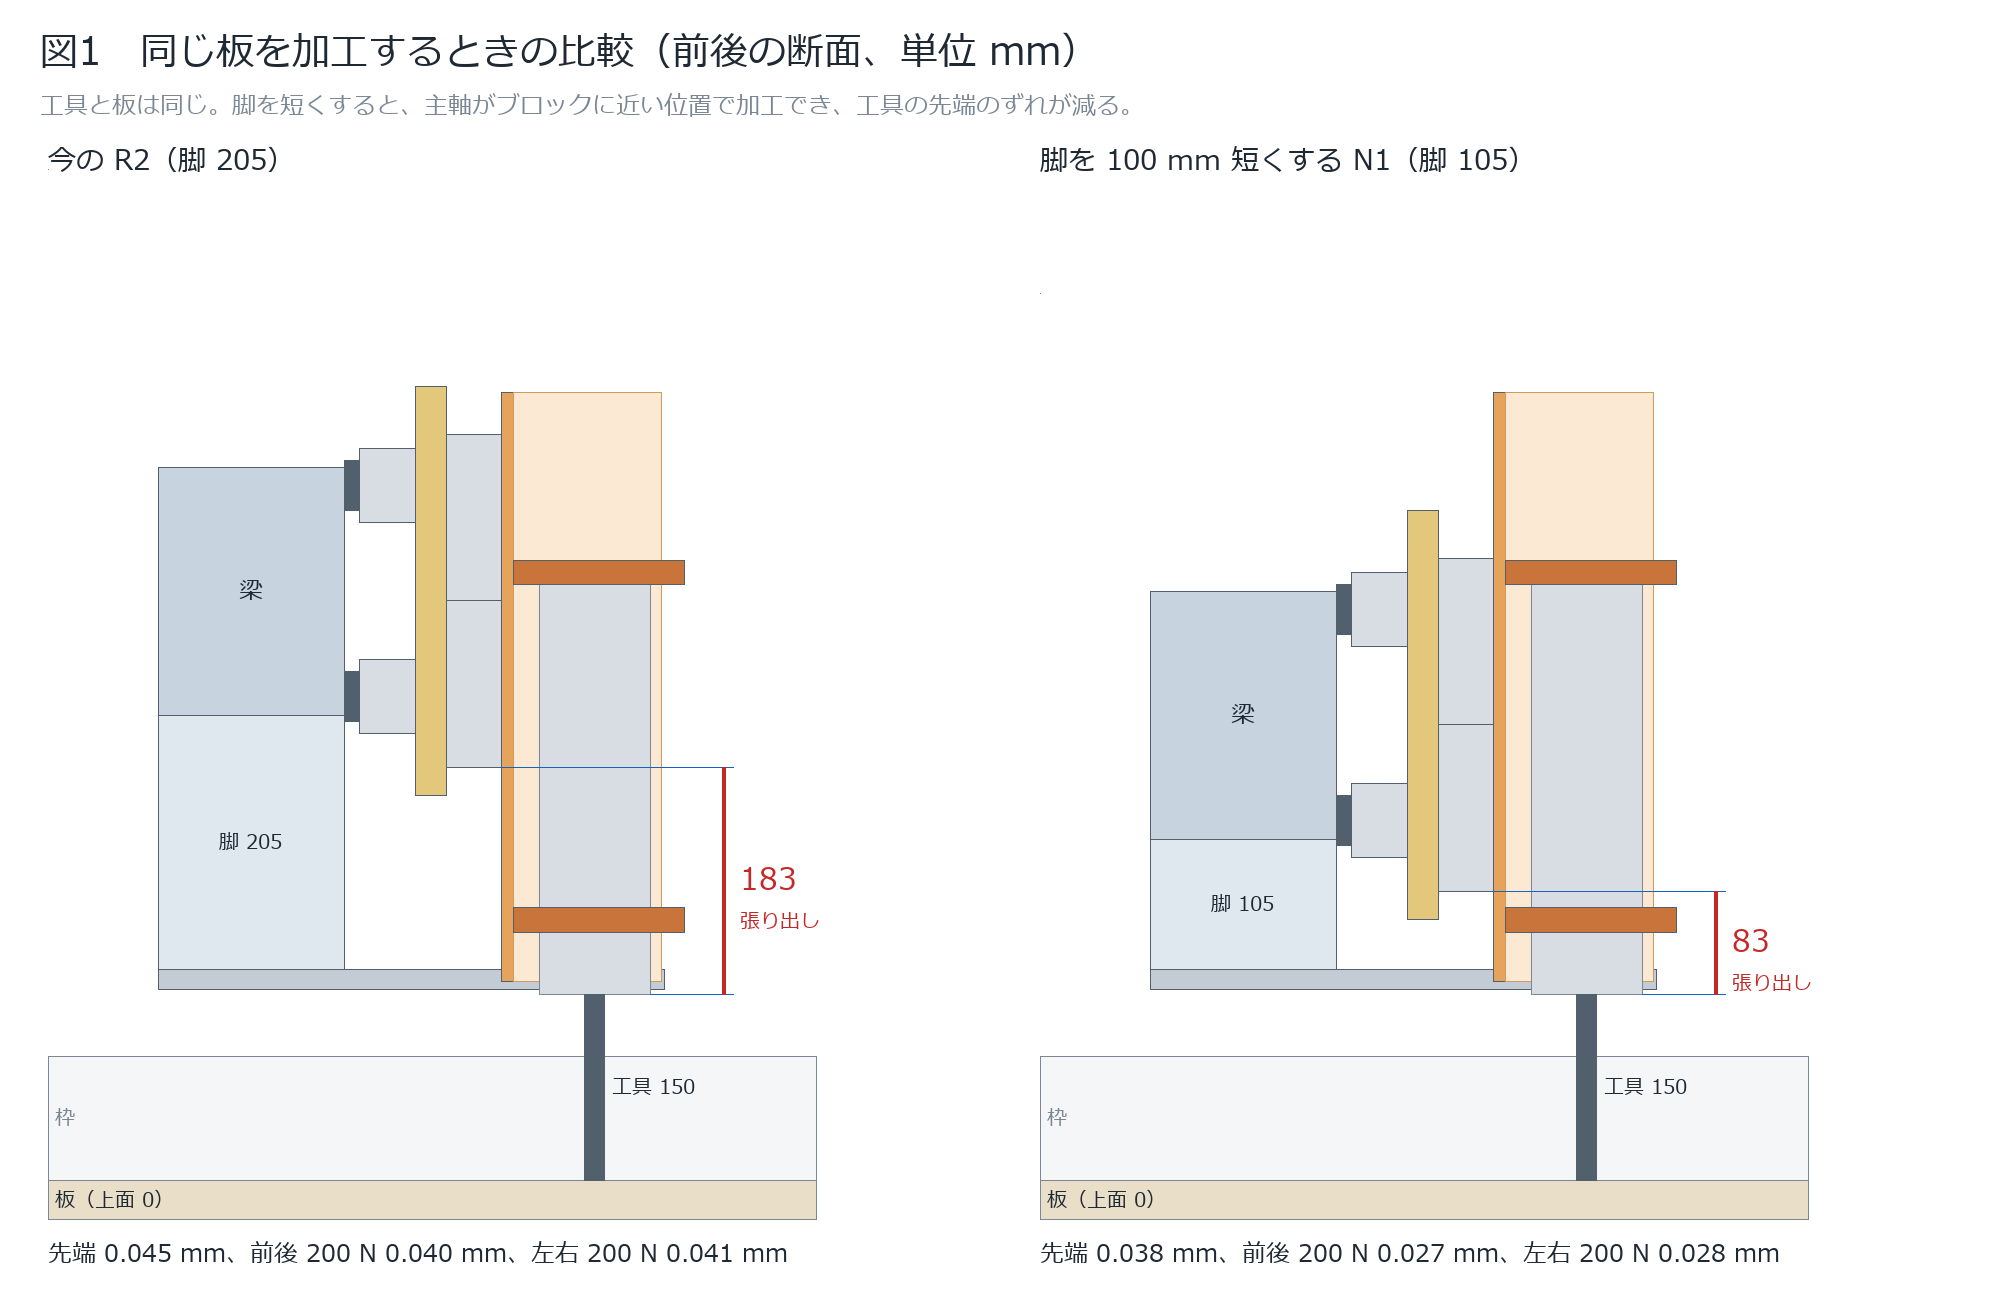
高い部品は、架台を替えて機械ごと持ち上げる。
収納の高さ
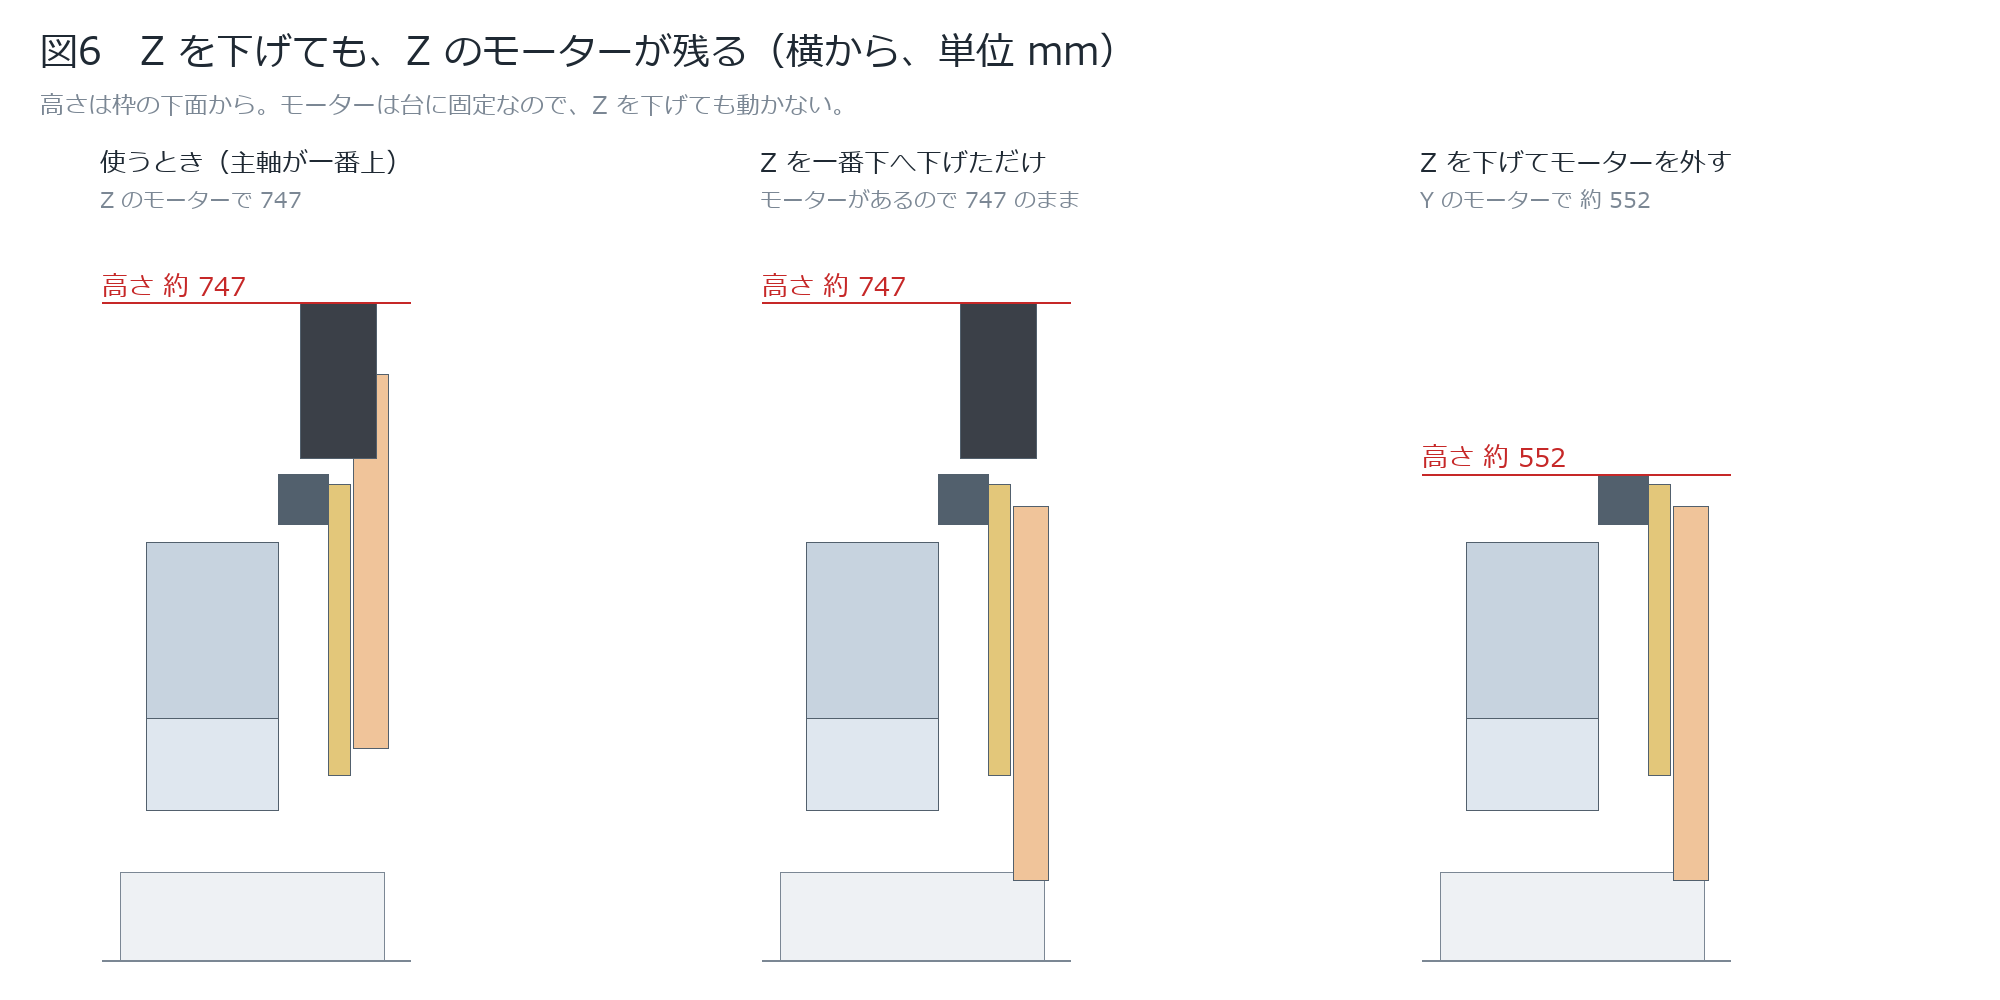
Z のモーターは台に固定なので、Z を下げるだけでは低くならない。収納するときは Z を一番下の当てに載せて、Z のモーターを外す(ボルト 4 本とベルト)。ブレーキもモーターと一緒に外れるので、必ず当てに載せてから外す。付けた後は原点を取り直す。
重量
| 骨組み(枠、脚、梁、台、Z) | 74.7 kg |
| リニアガイド(レール 4.29 m、ブロック 12 個) | 35.7 kg |
| 当て | 9.4 kg |
| ヘッド、シリンダ、主軸サーボ | 32 kg |
| ボールネジ、送りモーター、プーリー | 21 kg |
| 配線、配管、カバー(概算) | 16 kg |
| 合計 | 約 189 kg |
骨組みの板厚とリブの形は、効き方を計算して決めた。何を変えるとどう変わるかは 構造解析の計算書 の 3、4 節。
配置の注意
- X のネジは枠の上面より低い高さ 80 を通す。Z の箱が Y の端でネジの上に来るため。
- 脚のリブは梁の前の面に沿って伸ばす。手前は、梁の前の同じ左右の位置に Y のベルトの覆いがあるので、覆いの下(梁の下面から 60 上)まで。Y を一番手前にしたとき、手前のリブと台のすき間は 8.5。
- Y のネジは支持側の軸受(BF12)の外へ 15 だけ出す長さにする(全長 約 755)。奥のリブに当たらないため。
- 足の板を t12 にした分、脚を 109 にして、梁から上の高さは変えていない。
- Z のプーリーは 32T と 16T にする。台と Z の板の隙間 45 mm に 40T が入らない。ナットのフランジ(φ48)は 2 面を落とした形(幅 40)を使い、台の側に逃げを削る。
- 主軸モーターはヘッドの横(Y +115)に置く案。
- Z はベルトが切れるとブレーキが効かず、主軸が落ちる。釣り合いシリンダかネジ側のブレーキを検討する。工具の下に手を入れない。
- X はベルトが切れてもモーターのアラームが出ない。ネジの回転の検知か原点の確認で見つける。
未確認のこと
- 配線と配管の通り道、カバー。購入品の取付穴。
- リニアガイドの実際の剛性とガタ。
- Z のモーターの図面とトルク線図。
- ヘッドの受けを t16 にしたので、主軸を挟む長さが足りるか(ヘッドの固定方法を決めるとき)。
- 足の板を t12 にしたので、X のブロックを留めるねじの深さが足りるか。